Javanese
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Dipercaya UPC Zero Point Positioning Series Produsen kanggo High Precision Workholding
Minangka pemasok OEM & ODM industri saka UPC Zero Point Positioning Series,JWGRIPnindakake pengulangan struktural, validasi mekanik lan manufaktur massa kanggo palet sing cocog karo robot, basis lokasi magnetik lan lengan penghubung mekanik. Suite hardware lokasi sing kompatibel karo robot iki dirancang khusus kanggo manufaktur sing pengin nggedhekake kapasitas penanganan materi robot tanpa ngrusak basis mesin CNC sing ana. Saliyane portofolio hardware iki, asil perkakas sing kompatibel bisa digayuh nalika dipasangakeSeri Pallet Zero Pointlan Zero Point Clamping Chuck seri, mbentuk Sato manual-otomatis lokasi workflows tengen kabeh toko-lantai. Kabeh dimensi kawin tombol strictly tindakake standar antarmuka ndadekake kanggo njamin interoperabilitas lintas-seri rapi.
Bottleneck Aplikasi
Akeh set hardware titik nol konvensional sing dikembangake murni kanggo operasi loading lan unloading manual. Nalika pabrik-pabrik nambah senjata robot kanggo produksi tanpa awak, kanthi cepet ngalami alangan praktis. Palet standar ora duwe fitur nyekel mekanik khusus, chuck biasa ora bisa nampa palet sing dikirim robot kanthi stabil, lan operator ngadhepi karya modifikasi ekstra kanggo nggawe stasiun robotik hardware lawas.
Apa yen sampeyan pengin ngalih kanthi fleksibel ing antarane operasi manual lan penanganan robot ing stasiun mesin sing padha? Akeh solusi otomatisasi awal meksa bengkel milih mode siji kanthi permanen. Sampeyan bisa mbukak kanthi otomatis lan ilang intervensi manual kanthi cepet, utawa sampeyan tetep nganggo manual loading lan nyerahake potensial produksi lampu.
Kepiye carane sampeyan ngindhari panggantos hardware skala lengkap sing larang nalika ngganti robot menyang mesin sing wis ana? Panggantos lengkap kabeh pallets lan chucks nggawe sampah ibukutha abot. Akeh manajer produksi nggoleki hardware tambahan modular sing bisa urip bebarengan karo infrastruktur titik nol saiki. Sing persis ing ngendi seri iki menehi nilai praktis sing nyata
Komponen Perkakas Modular
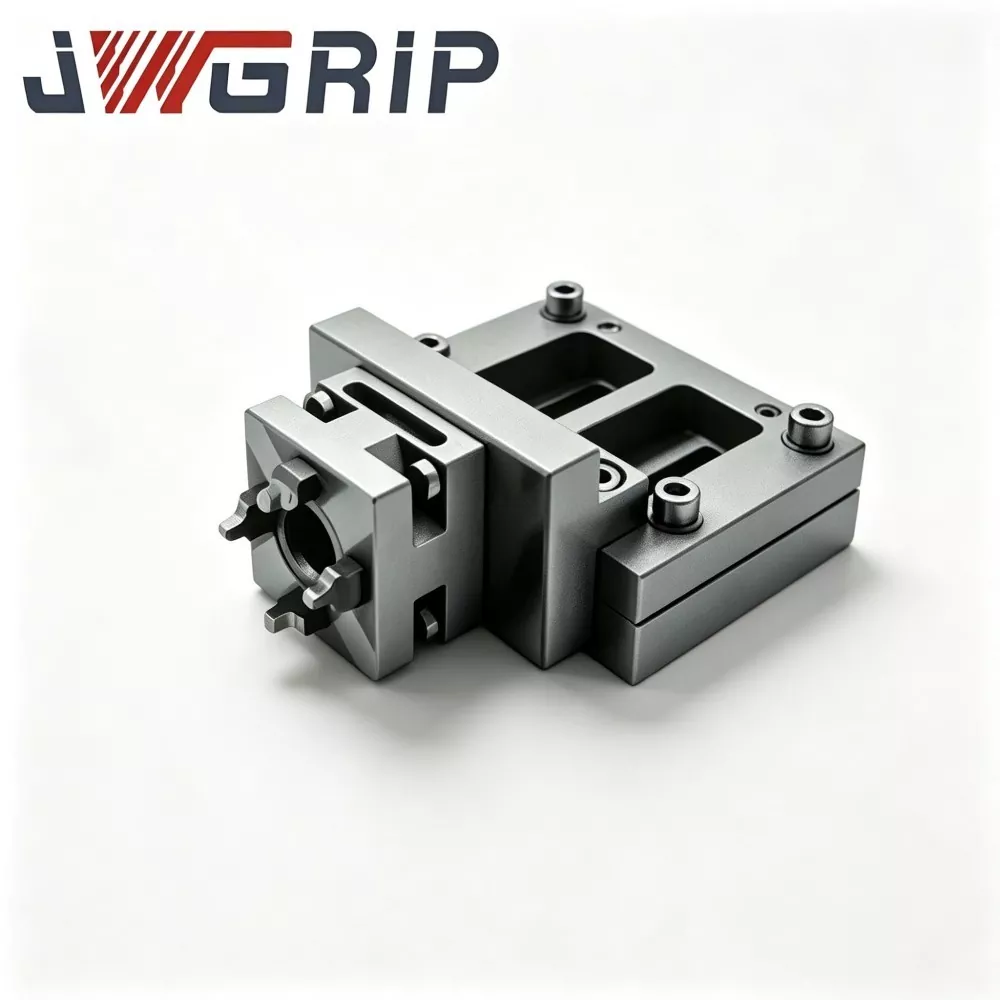
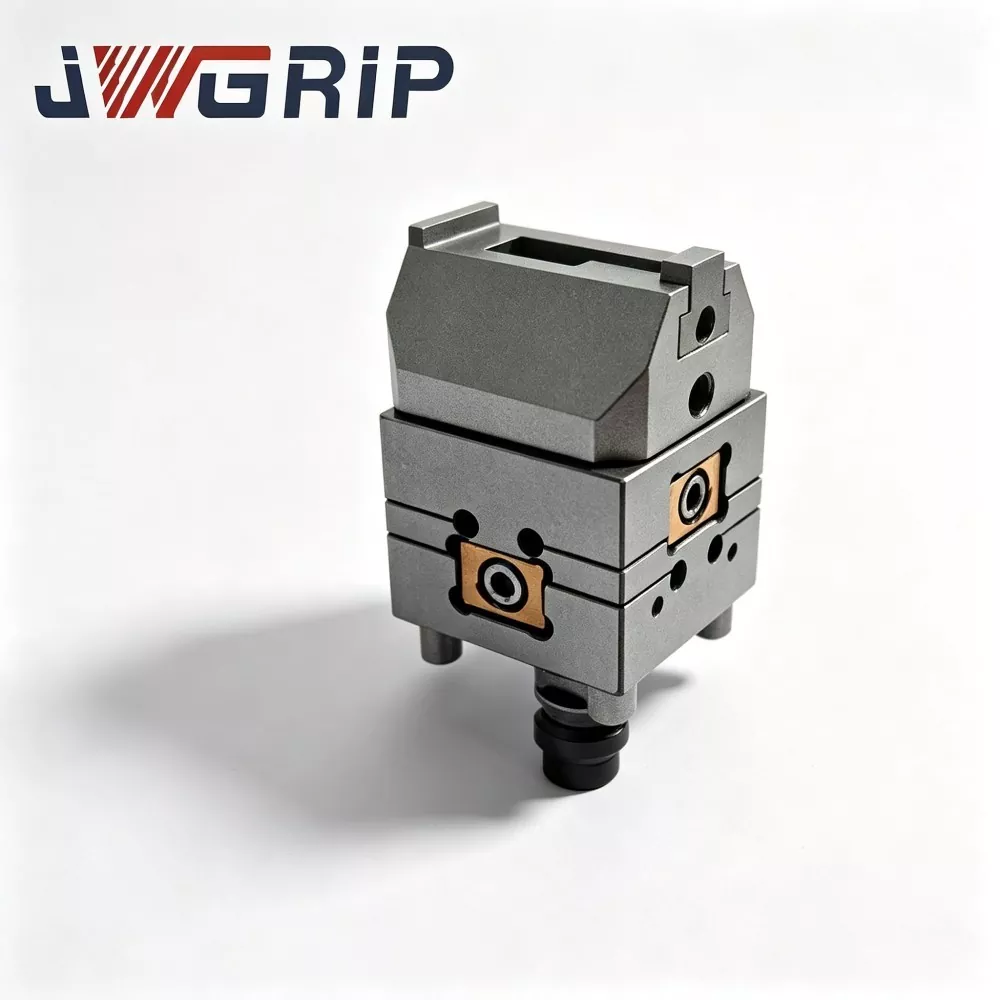
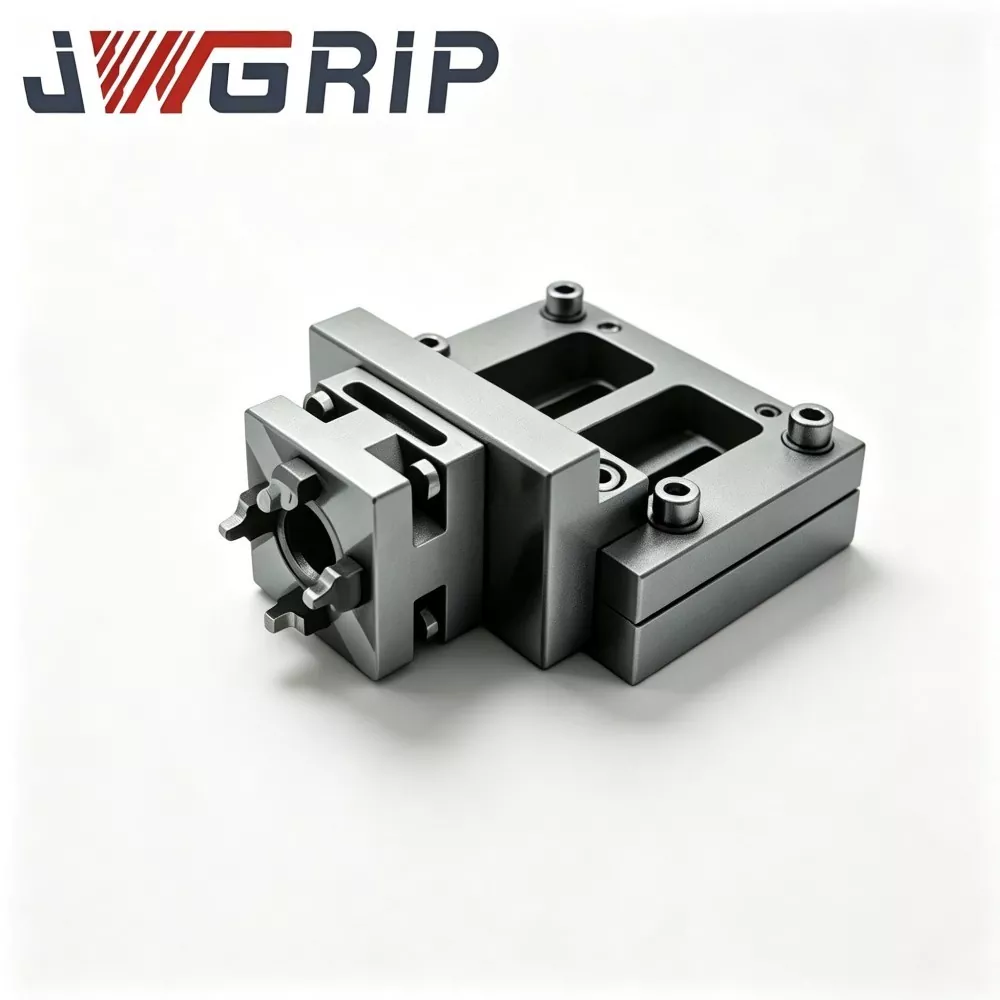
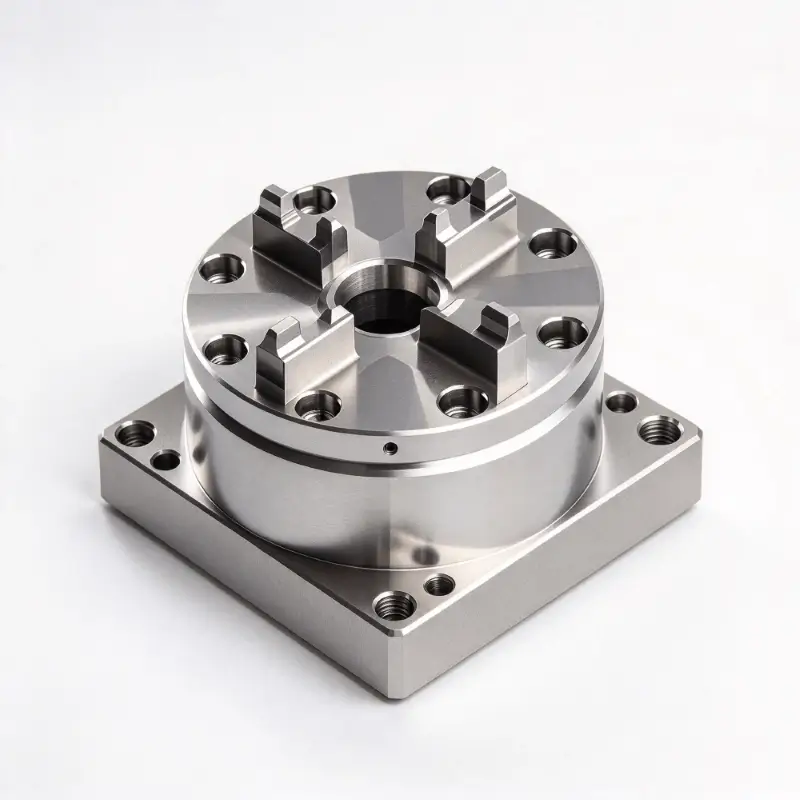
UPC Zero Point Pallet karo Power Chuck: Unit palet terpadu iki ngemot komponen clamping sing kuat. Dirancang kanggo nangkep lan penempatan robot langsung, mbusak adaptor penengah ekstra. Bisa langsung dipasrahake kanthi tangan mekanik lan dikunci ing papan tanpa sentuhan manungsa, uga cocog kanggo pangolahan batch-part sing terus-terusan ing kahanan sing ora dijaga.
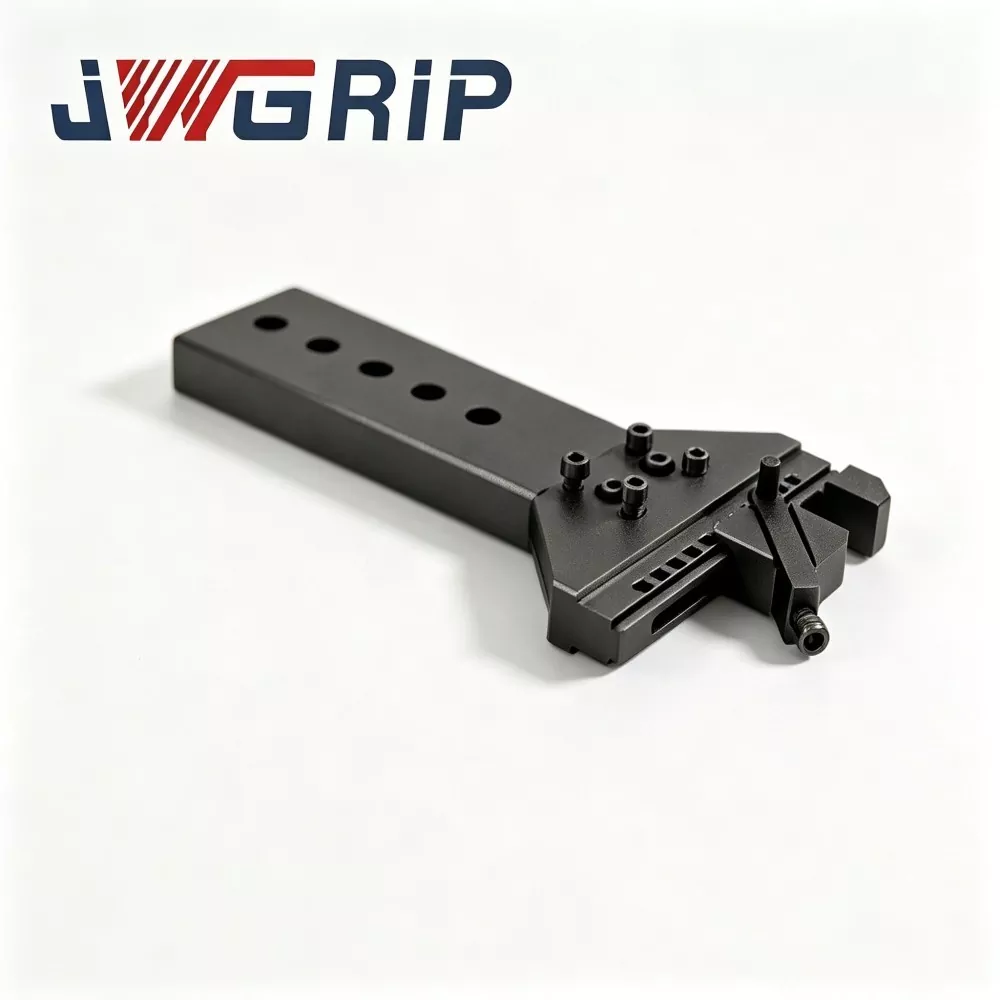
UPC Magnetic Zero Point Pallet: Iki nggunakake logika lokasi sing dibantu magnetik sing beda karo skema ngunci mekanik murni. Pre-positioning magnet nahan palet ing panggonan sadurunge ngunci mekanik formal ditrapake. Fungsi pra-posisi iki kanthi efektif nyegah pallet slip utawa offset sajrone gerakan robot kanthi kacepetan dhuwur lan tumindak transfer cepet. Performa apik banget kanggo workpieces tembok tipis lan rakitan peralatan sing entheng.
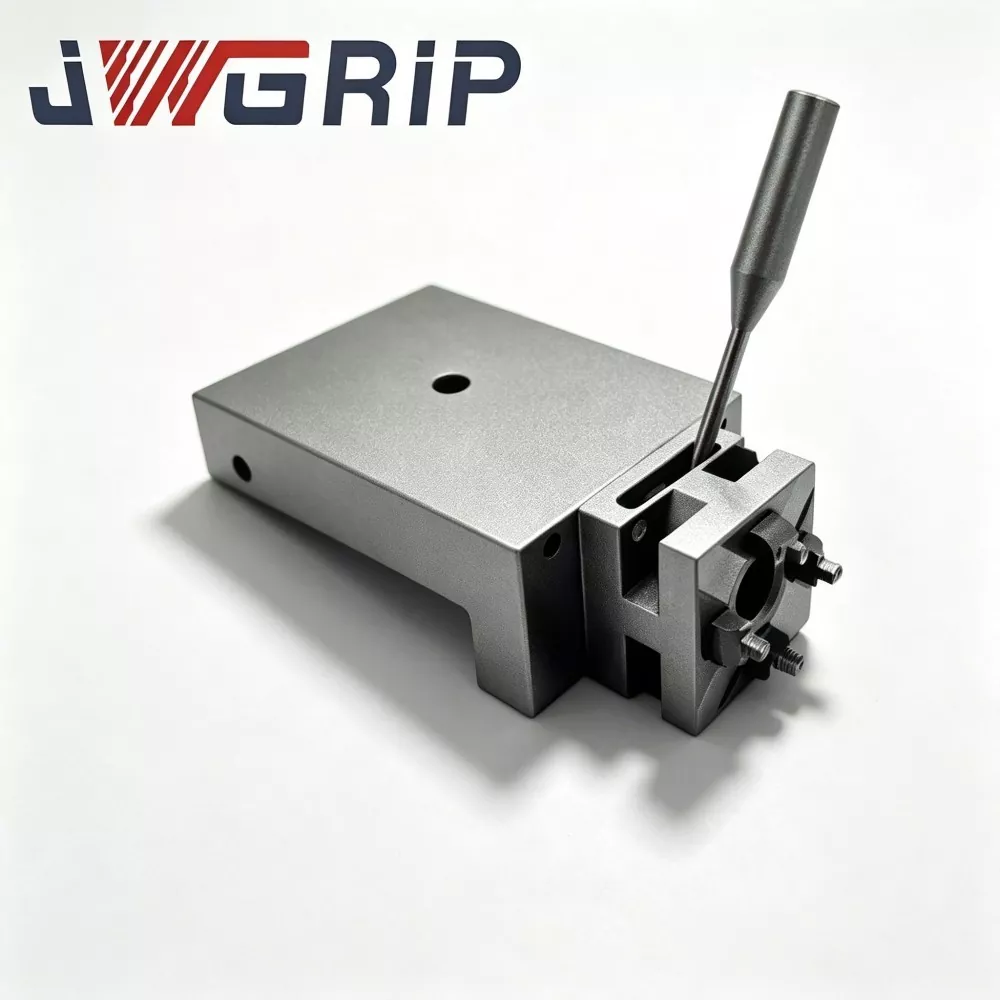
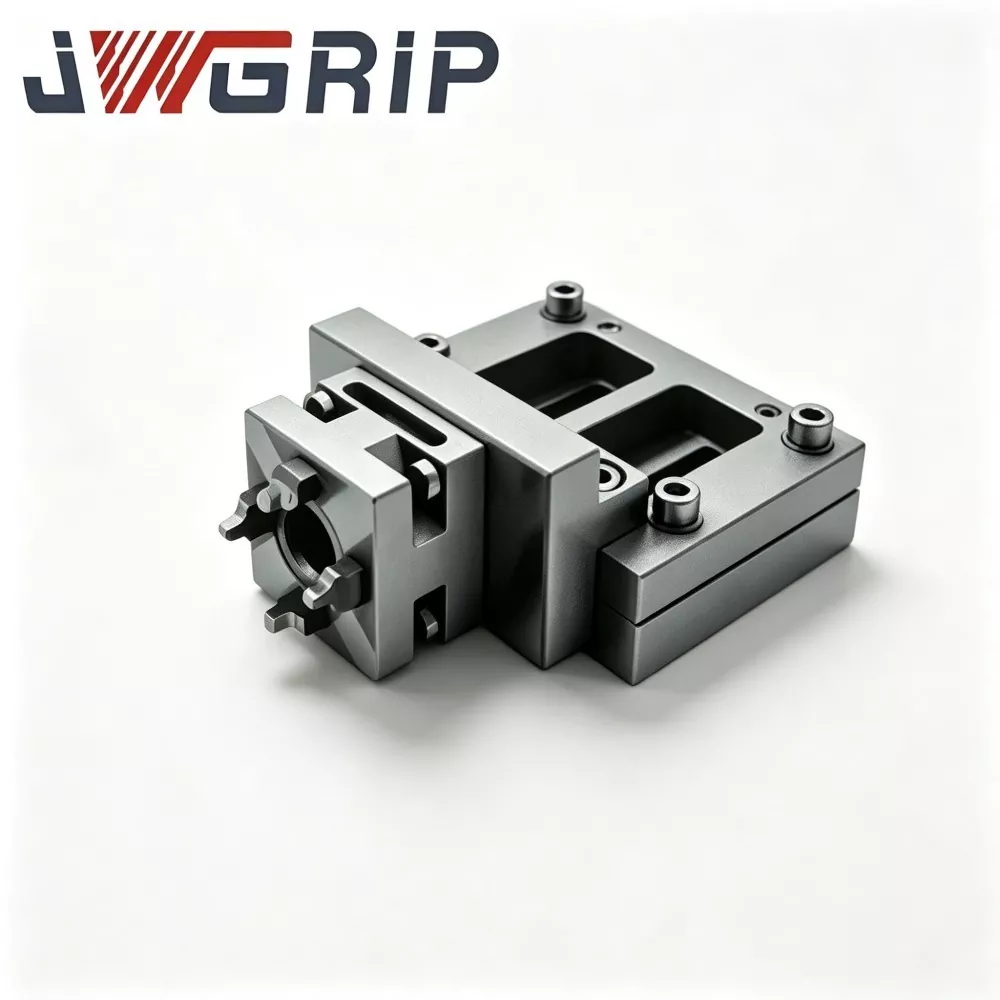
UPC Hinge Linkage Arm for Robot Quick Change Tool Changer: Nglayani minangka ujung eksekusi mekanik sing dipasang ing flensa robot, lengen linkage iki nindakake aksi nyekel, ngangkat lan ngangkut kanggo palet target. Ukuran strukture cocog karo profil njaba palet seri UPC, ngindhari risiko sing salah lan tiba sajrone siklus robot kanthi kacepetan dhuwur.
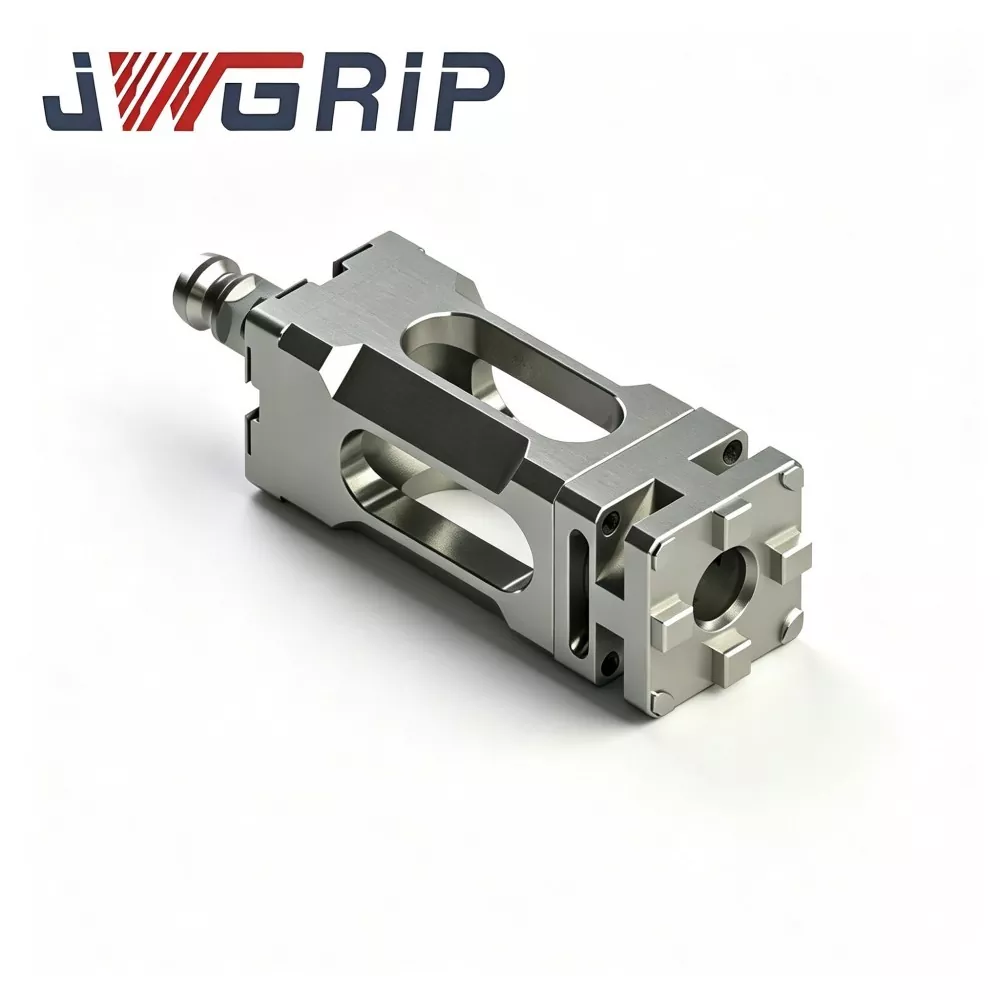
UPC Centering Segmen kanggo Zero Point Chucking System: Segmen centering iki minangka komponen tambahan posisi sing bisa diganti. Padha fine-tune toleransi datum nalika pallets lan antarmuka mesin-sisi chucks, ngimbangi panyimpangan Déwan cilik kui sak operasi workshop long-term. Dheweke ngluwihi umur layanan sing bisa digunakake kanggo kabeh lokasi lokasi.
Persiapan & Aturan Kanggo Ngalih Mode Loading Sato
Preparasi apa sing kudu dirampungake kanggo ngalih mode campuran?
Tansah standar datum manunggal kanggo palet UPC sing dilayani robot lan palet sing dioperasikake kanthi manual sing asale saka Zero Point Pallet Series. Spesifikasi pull-stud sing padha njamin interchangeability fisik ing chuck sisih mesin sing padha.
Aturan operasi apa sing kudu digatekake sajrone ngoper mode?
Nalika ngalih saka produksi robot menyang pangaturan manual, operator ora perlu mbongkar utawa ngowahi chuck sisih mesin. Dheweke mung ngganti palet berorientasi robot seri UPC karo palet sing diisi manual biasa. Ora ana re-probing utawa datum reset karya dibutuhake.
Apa risiko sing didhelikake sing kudu diwaspadai ing alur kerja mode campuran?
Pay manungsa waé kanggo watesan bobot saka robot grasping. Bobot total workpieces lan perlengkapan ora bisa ngluwihi beban sing dirating saka UPC Hinge Linkage Arm kanggo Robot Quick Change Tool Changer. Overloading bakal nyebabake posisi drift lan deformasi mekanik.
Evaluasi Kinerja
Akurasi transfer baleni robot: Ora mung akurasi posisi statis sawise ngunci. Sampeyan uga kudu mriksa panyimpangan posisi sing digawe ing kabeh proses nyekel, ngangkat, mindhah lan nyelehake robot. Penyimpangan cilik sajrone transfer bakal dadi kesalahan dimensi sing jelas sawise pirang-pirang siklus pangolahan.
Daya adaptasi lingkungan struktur sing dibantu magnetik: Kanggo bengkel sing diisi chip pemotong adhedhasar wesi, model palet jinis magnetik mbutuhake desain chip-repelling sing efektif kanggo nyegah kethokan wesi supaya ora nempel ing permukaan magnetik lan ngrusak flatness lokasi.
Kinerja anti-impact struktur mekanik: Tumindak penempatan tangan robot nggawa pengaruh kontak tartamtu. Kekuwatan struktural hardware kudu nyerep impact bola-bali tanpa deformasi permanen saka pasuryan referensi.
Fitur bahan lan pakaryan
Badan struktural utama nganggo baja paduan sing dipateni kanthi kekuatan dhuwur. Permukaan kontak lokasi kunci ngliwati proses penggilingan presisi multi-langkah. Majelis pallet jinis magnetik ngliwati tes penuaan atenuasi gaya magnet sing bola-bali, kanggo mesthekake kapasitas pra-posisi magnetik tetep stabil sawise ewonan siklus kerja.
Kabeh komponen UPC Zero Point Positioning Series njaga kompatibilitas antarmuka karo seri Zero Point Clamping Chuck. Pabrik ora kudu mbuwang chuck sisih mesin sing ana nalika ngenalake palet sing duwe kemampuan robot. Aset hardware sing wis ana bisa tetep bisa digunakake ing tata letak produksi otomatis anyar.
Dhukungan modifikasi non-standar kalebu dimensi alur grasping, pangaturan intensitas gaya magnetik lan ukuran flange pemasangan lengen, adaptasi karo macem-macem standar flange merek robot utama ing pasar.
Pangopènan saben dina
Perangkat keras lokasi sing berorientasi robot ora bakal menehi kinerja lengkap mung kanthi instalasi sing gampang. Manajemen saben dina kudu nggabungake tuning parameter robot-gerakan, reresik chip biasa ing permukaan magnetik lan inspeksi periodik reresik sambungan lengen. Malah hardware modular kelas dhuwur bakal ngasilake risiko sing didhelikake yen langkah-langkah pangopènan rutin diilangi. Akeh kasus otomasi-proyek sing kurang kinerja asale saka pemeriksaan saben dina sing diabaikan tinimbang cacat hardware dhewe.

- View as
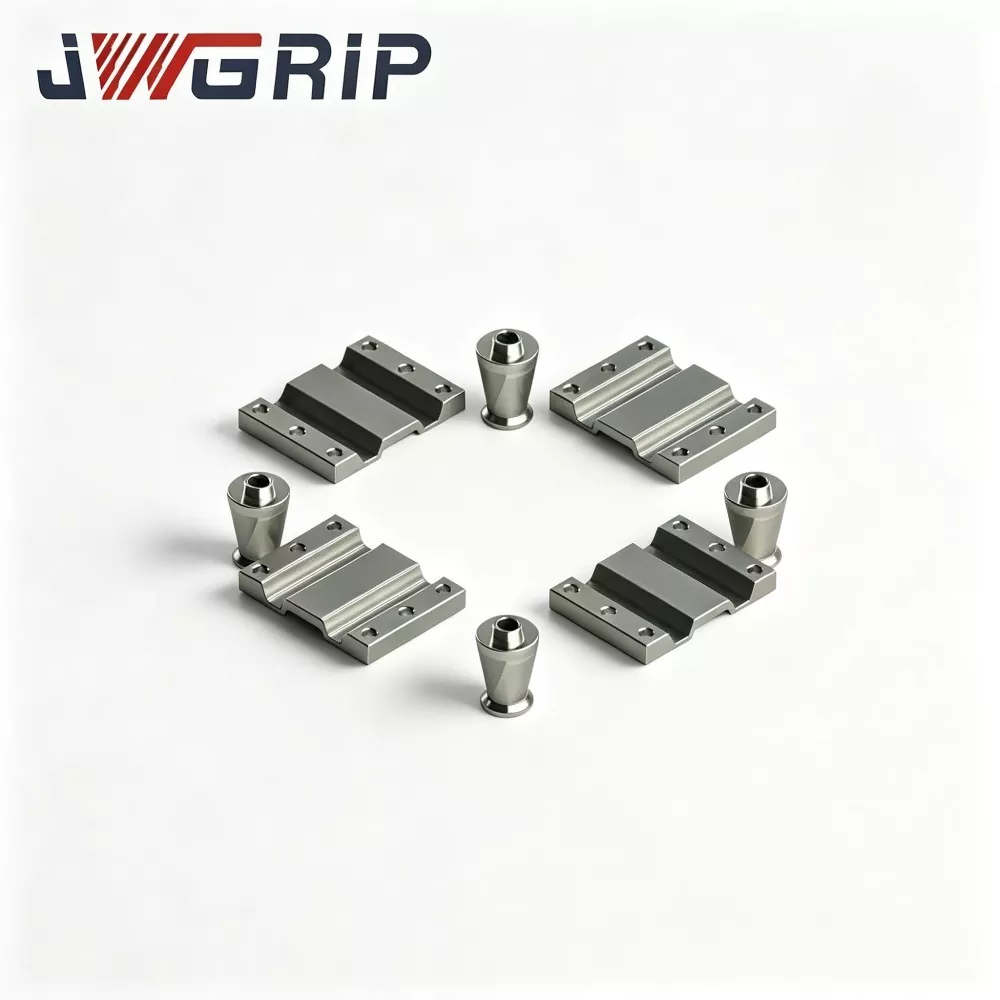
UPC Centering Segmen kanggo Zero Point Clamping System
JWGRIP minangka produsen profesional lan pemasok Segmen Pusat UPC Khusus kanggo Sistem Clamping Titik Zero ing China, kanthi spesifikasi standar kanthi lengkap ing Simpenan. Minangka aksesoris pendukung penting sing dirancang kanthi profesional kanggo sistem chucking titik nol UPC, segmen pusat kasebut minangka komponen sing cocog lan pangopènan inti kanggo unit clamping titik nol. Ngadopsi bahan baja paduan kekerasan dhuwur lan teknologi pangolahan presisi standar, bisa langsung dicocogake kanggo kabeh chucks titik nol standar UPC tanpa aksesoris tambahan tambahan, ndhukung perakitan standar lan modifikasi khusus kanggo nyukupi macem-macem pencocokan peralatan lan panjaluk upgrade peralatan.
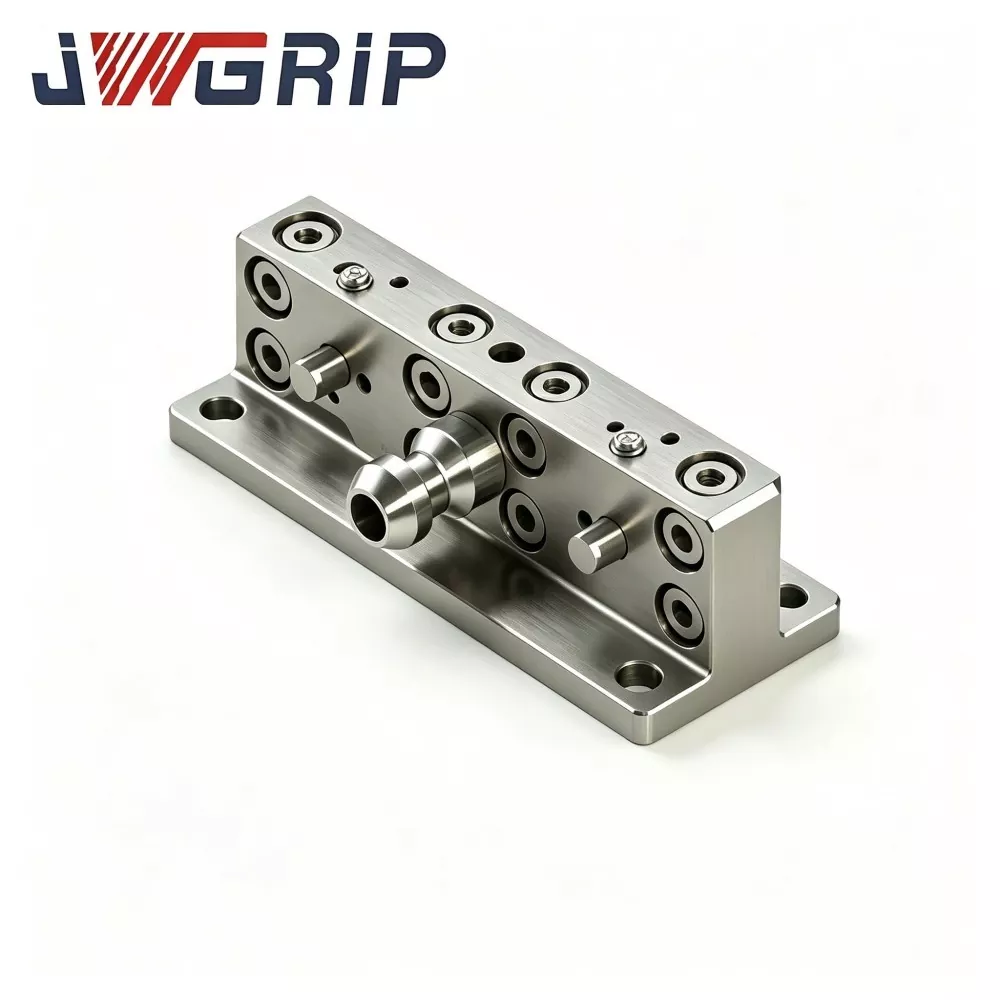
UPC Hinge Linkage Arm kanggo Robot Ganti Alat Ganti Cepet
JWGRIP minangka Eksportir OEM profesional saka UPC Hinge Linkage Arm for Robot Quick Change Tool Changer ing China. Iki minangka komponen penghubung struktural inti sing dirancang khusus kanggo swap peralatan otomatis robot lan sel produksi fleksibel CNC tanpa awak. Nglayani minangka media transmisi pasukan tombol antarane efektor pungkasan robot lan set pallet titik nol UPC, lengen penghubung engsel sing dioptimalake iki nyadari ngunci mekanik lan mbukak kunci palet nol-titik murni liwat gerakan sumbu robot, ngilangi kabutuhan piranti nyopir tambahan pneumatik lan hidrolik.

UPC Magnetik Zero Point Pallet
JWGRIP minangka eksportir profesional lan grosir langsung pabrik ing China, nyediakake UPC Magnetic Zero Point Pallet lan ngirim solusi clamping efisiensi dhuwur khusus kanggo bengkel panggilingan CNC, grinding lan EDM. Unit palet terintegrasi iki nggabungake konstruksi posisi pangowahan cepet-titik nol UPC standar kanthi chuck magnet permanen kanthi kinerja dhuwur, nglanggar watesan fisik jaws clamping mekanik tradisional.
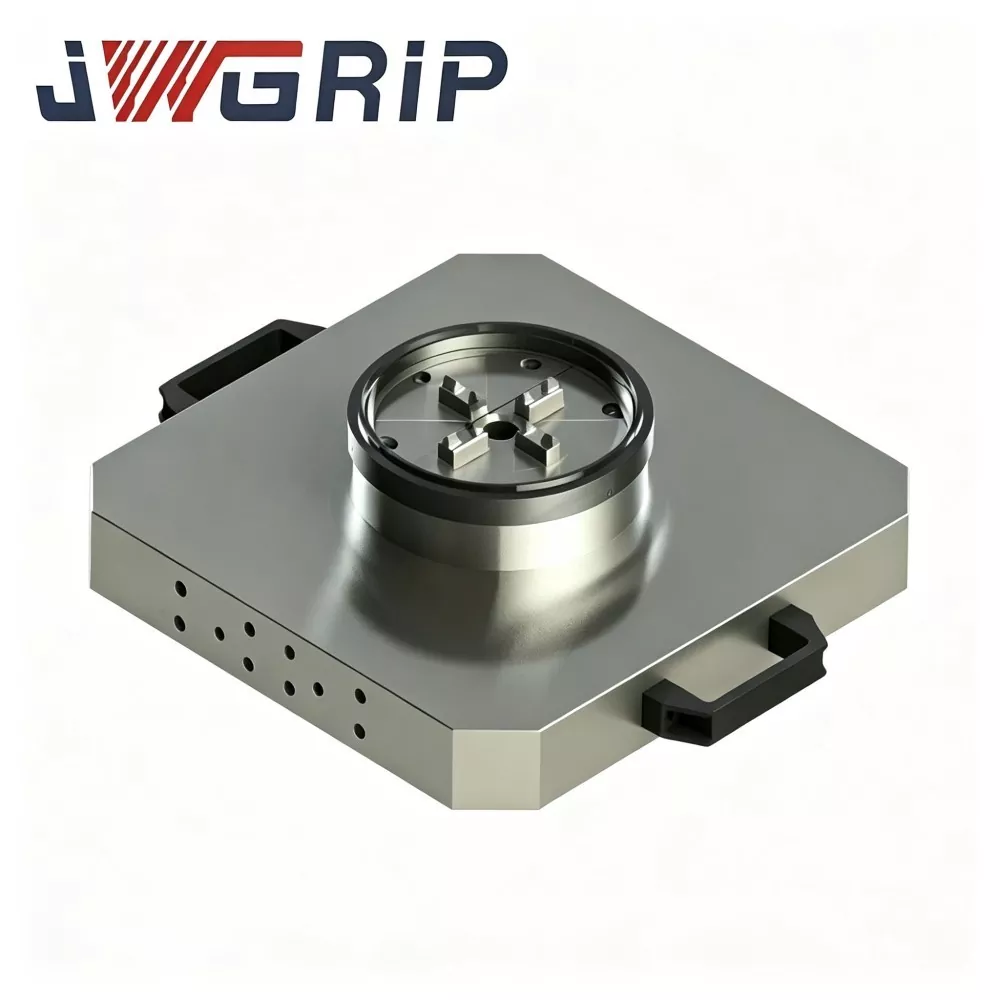
UPC Zero Point Pallet karo Power Chuck
JWGRIP minangka pabrikan lan pemasok UPC Zero Point Pallet profesional kanthi Power Chuck ing China. Iki minangka peralatan clamping terintegrasi kanthi tliti sing digawe khusus kanggo mesin komposit penggilingan modern lan pusat mesin vertikal. Produk iki kanthi inovatif nggabungake mekanisme ngunci titik nol standar UPC lan chuck daya menyang struktur palet monolitik, ngilangi kabutuhan pengadaan kapisah lan perakitan basis titik nol lan aksesoris chuck mandiri ing situs.
JWGRIP minangka produsen lan pemasok profesional UPC Zero Point Positioning Series ing China. We welcomely welcome sampeyan kanggo grosir produk kualitas dhuwur ing rega competitive saka pabrik kita.
Rekomendasi News