Javanese
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Produsen Seri Robot Cepet Ganti Gripper kanggo Otomasi Industri
Minangka pemasok retrofit sing fokus otomatis saka Robot Quick Change Gripper Series,JWGRIPngirim adaptor kopling tray, modul gripping robot-mburi lan tangan nyekel articulated karo testing lemes mechanical lan produksi kumpulan standar kanggo bengkel CNC lan integrators otomatis nguber otomatisasi sebagean-line nalika tetep ana infrastruktur workholding manual-operasi. Hardware ngoper sisih robot iki mbusak alangan upgrade utama tanpa ngganti peralatan lengkap. Dipasangake karo UPC Zero Point Positioning Series lanSeri Pallet Zero Point, mbangun alur kerja penanganan materi otomatis lengkap kanggo transfer workpiece sing mulus antarane stasiun sing dioperasikake robot lan manual. Stroke ngunci mekanik sing ketat lan kontrol toleransi pin posisi ditrapake ing produksi massal kanggo njamin stabilitas lokasi jangka panjang ing kahanan produksi otomatis-manual campuran.
Pesen Fault
Akeh toko mesin wis duwe sistem peralatan manual sing diwasa. Nalika manajer pabrik ngrancang ngenalake penanganan robot, dheweke asring nganggep yen tuku lengen robot mung bakal ngasilake asil produksi sing mati. Ing kasunyatan, awak robot mung piranti sing nindakake gerakan. Tanpa hardware switching efek akhir sing cocog, robot ora bisa andal nyekel, ngangkat lan nemokake palet lan perlengkapan sing ana ing situs produksi.
Apa akibat negatif saka hardware grip robot sing ora cocog?
Kopling sing longgar, posisi nyekel offset, utawa pallet sing ora disengaja bisa kedadeyan sajrone gerakan robot kanthi kacepetan dhuwur. Akeh proyek otomasi ngalami wektu kerja sing sithik ora amarga kesalahan pengontrol robot, nanging amarga hardware sambungan sing ora kompatibel ing antarane flange robot lan operator benda kerja.
Kepiye carane njaga alur kerja persiyapan manual sing wis ana sawise nambahake hardware robot?
Akeh skema transformasi otomatisasi awal meksa bengkel milih mode otomatis lengkap lan ninggalake intervensi manual sing trep. Ing produksi campuran cilik-batch ing donya nyata, operator isih kudu mbukak kothong khusus kanthi manual, mriksa bagean setengah rampung utawa nangani disassembly workpiece darurat.
Apa hardware switching robot-end mung ditrapake kanggo produksi massal kanthi tanpa pengawasan?
Iki minangka salah pangerten umum. Iki uga menehi rega sing apik kanggo bengkel mode hibrida semi-otomatis. Operator bisa ngrampungake karya persiapan manual sing rumit ing offline, lan robot tanggung jawab kanggo tugas transportasi palet sing bola-bali.
Bedane Fungsional
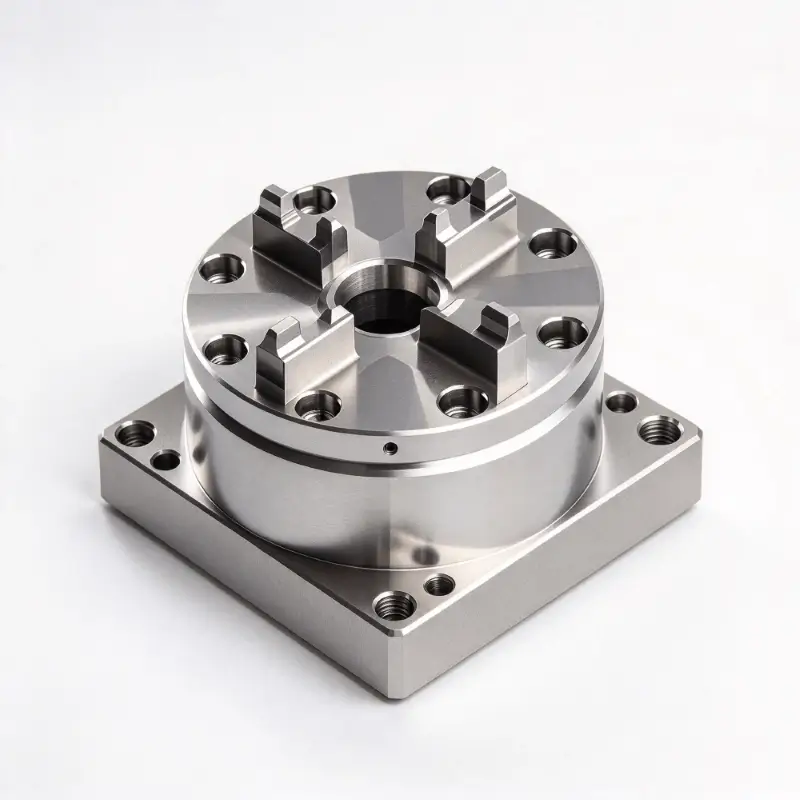
Robot Cepet Ganti Gripper Tray Coupling: Iki komponen nyambungake penengah netepake stabil mechanical sesambetan cocog antarane modul gripping lan pallets target. Nyerep panyimpangan posisi cilik sing diasilake dening kesalahan posisi gerakan robot, ngindhari karusakan tabrakan sing kaku ing antarane struktur mekanik sajrone siklus transfer kacepetan dhuwur.
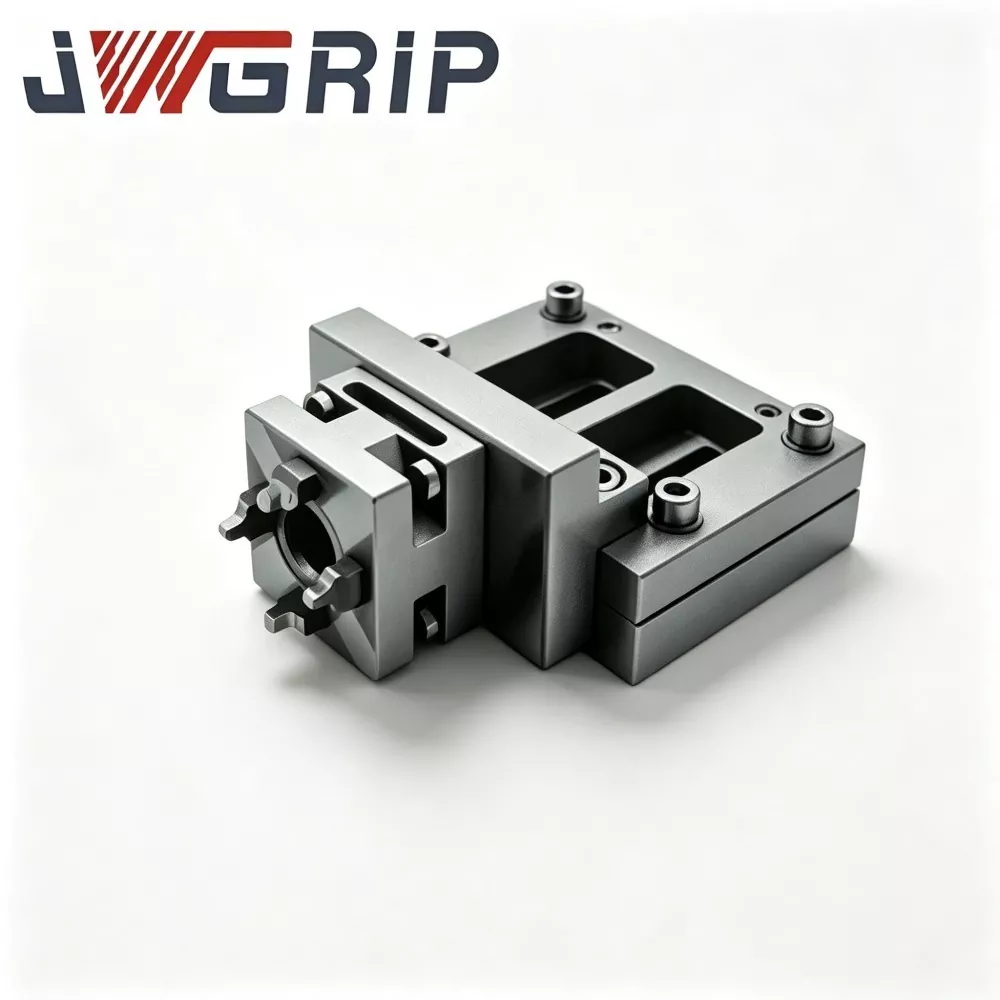
Modul Gripper Ganti Cepet Robot N160: Modul sing dipasang ing flange inti iki minangka unit dasar sing dipasang langsung ing flange output robot. Nyedhiyakake antarmuka ngunci standar kanggo tangan nyekel sakteruse, ngidini cepet ngganti piranti pungkasan sing beda tanpa ngowahi parameter program robot bola-bali.
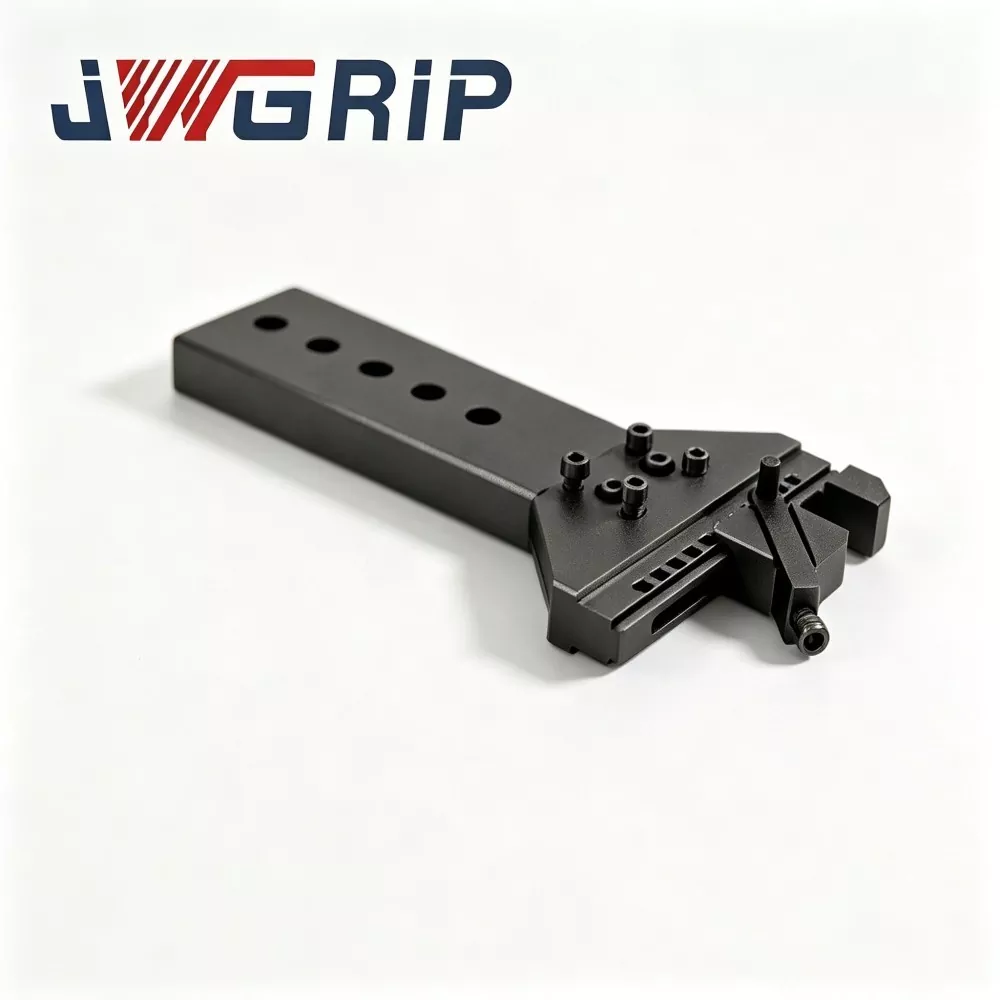
N160 Hinge Linkage Arm for Robot Quick Change Gripper: Lengan eksekusi sing bisa dipindhah sing kontak fisik karo kontur njaba palet. Njelaske nganggo bentuk garis struktural dioptimalake miturut geometri pinggiran palet, nyedhiyakake gaya nyekel gaya bungkus sing stabil. Iku nyegah slipping ing akselerasi lan deceleration sak gerakan lintasan robot.
Indikator Evaluasi Inti
Kepiye konfirmasi manawa beban sing dirating cocog karo panjaluk produksi nyata?
Pangguna ora bisa mung ngrujuk menyang data beban nominal lengen robot. Padha kudu ngetung bobot total kalebu modul gripper, lengen linkage, pallet, peralatan lan workpiece mentahan. Ngluwihi beban komposit bakal nyepetake nyandhang mekanik lan nyebabake risiko ngeculake sing didhelikake.
Napa akurasi posisi baleni tumindak gripping padha pentinge karo akurasi chuck titik nol?
Sanajan chucks sisih mesin nduweni presisi tingkat mikron, yen gripper robot ngasilake panyimpangan posisi sing gedhe nalika njupuk lan nempatake palet, akurasi sistem sakabèhé bakal suda banget. Kesalahan posisi sisih Gripper bakal diterusake menyang kabeh workholding loop.
Apa faktor lingkungan sing kudu dianggep kanggo hardware robot-end?
Efektor pungkasan robot bisa digunakake ing zona periferal piranti mesin, disiram kanthi ngethok coolant, serpihan logam lan kabut minyak. Perawatan lumahing hardware lan kinerja sealing kudu nolak karat lan chip-jamming nang posisi obah peserta.
Kepiye carane nggawe docking lancar kanthi hardware workholding titik nol periferal?
Apa prasyarat sing dibutuhake kanggo kerja sama karo UPC Zero Point Positioning Series?
Tansah dimensi nyekel kontur njaba sing konsisten kanggo palet target. Geometri lengen sambungan engsel kudu cocog karo struktur pinggiran palet seri UPC, supaya robot bisa ngrampungake tumindak milih sing stabil kanggo palet sing kompatibel karo robot.
Apa keuntungan sing digawa kanthi cocog karo Zero Point Pallet Series?
Kanthi adaptor kopling tray, robot uga bisa nangani palet sing digunakake kanthi manual. Toko ora perlu ngganti kabeh palet sing ana kanggo mujudake transformasi semi-otomatis, nglindhungi investasi hardware sadurunge.
Apa risiko sing didhelikake sing kudu dihindari ing operasi mode hibrida?
Nyegah panggunaan campuran palet kanthi ukuran njaba sing beda ing siji area kerja robot. Ukuran outline sing beda bakal nyebabake posisi nyekel sing salah. Manajemen klasifikasi palet sing ketat kudu ditindakake ing situs kasebut.
Bahan hardware lan karakteristik proses
Badan struktural utama modul gripper lan lengan linkage nganggo baja paduan kekuatan dhuwur. Kontak tombol lan lumahing ngunci nampa carburizing quenching lan tliti grinding. Saben komponen sing wis rampung ngliwati tes kesel siklik sing diluncurake bola-bali sadurunge dikirim. Ewah-ewahan bentuk struktur dikontrol kanthi ketat ing kahanan beban penuh.
Dimensi sambungan flange ngetutake standar antarmuka robot industri utama. Posisi bolongan instalasi tombol njaga interchangeability, nyuda karya modifikasi sekunder nalika instalasi ing situs.
Layanan adaptasi khusus nutupi penyesuaian stroke, piring konversi flange khusus lan perawatan permukaan anti-nyandhang, supaya pas karo garis palet sing ora standar lan macem-macem merek robot.
Aplikasi Cathetan
Komponen grip ing sisih robot duwe pengaruh akselerasi-deselerasi ing saben siklus gerakan. Akumulasi chip ing sendi engsel bakal nambah resistensi gerakan lan ngasilake offset. Reresik lan pelumasan gabungan kudu dilebokake ing daftar pangopènan peralatan saben dina. Operasi sing terus-terusan tanpa perawatan rutin bakal nyuda stabilitas nyekel, sanajan kanggo komponen otomatisasi sing direkayasa kanthi apik.

- View as
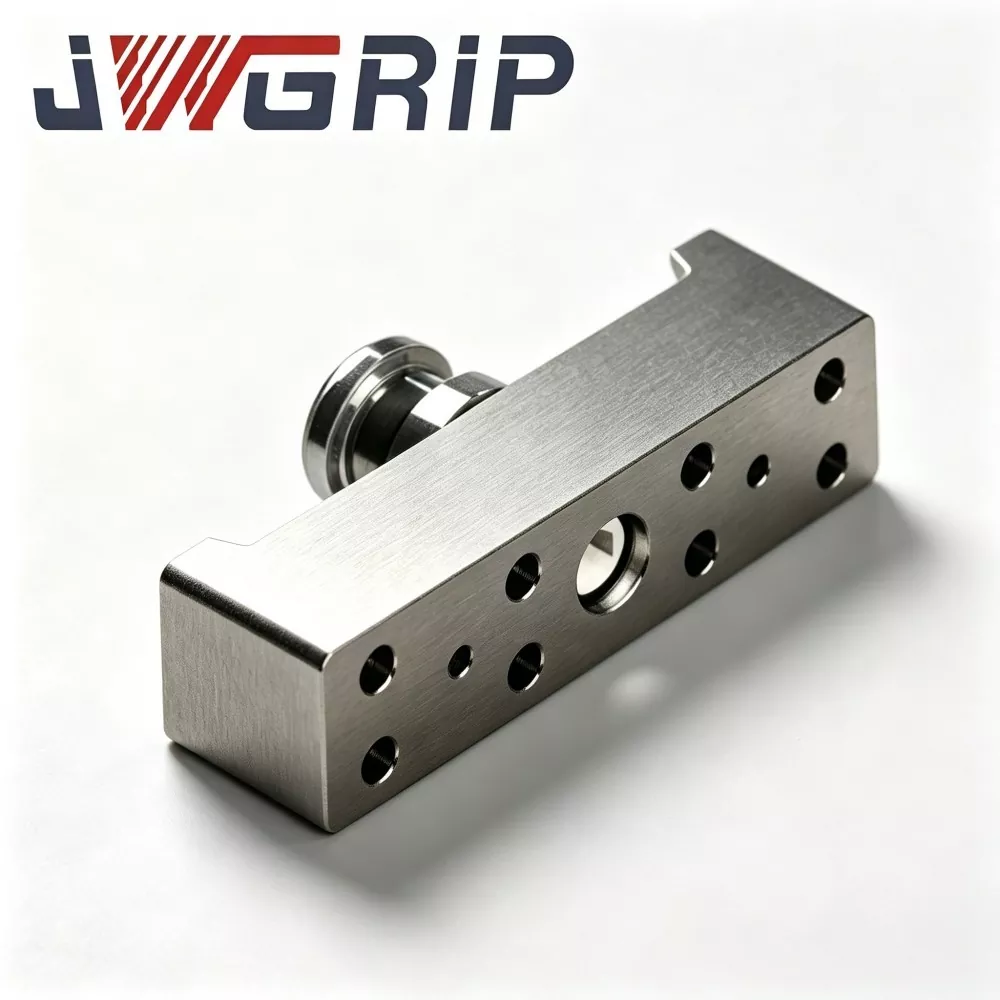
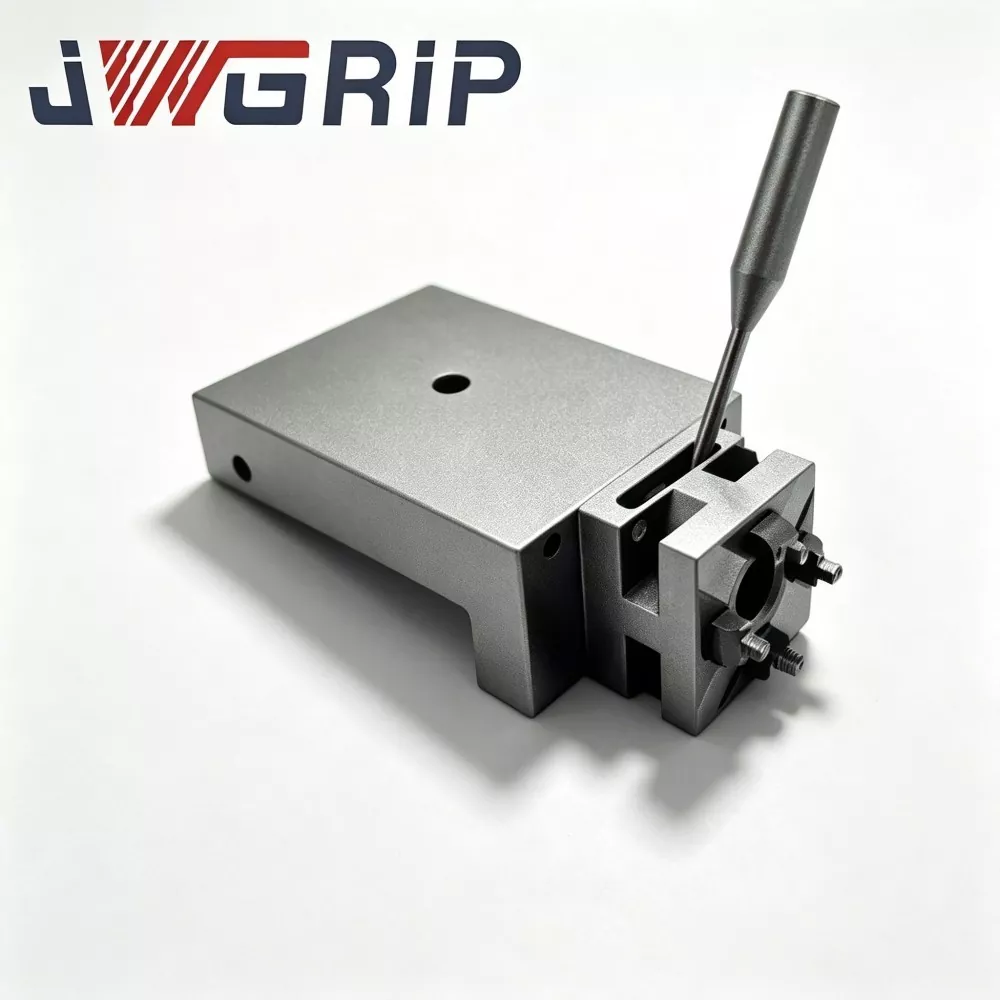
N160 Engsel Linkage Arm kanggo Robot Ganti Cepet Gripper
JWGRIP minangka produsen profesional lan pemasok N160 Hinge Linkage Arm kanggo Robot Quick Change Gripper ing China, nyedhiyakake layanan Pabrik Langsung kanthi produk standar kanthi lengkap ing Simpenan kanggo ndhukung penyebaran proyek otomatisasi global lan pangopènan bengkel. Iki minangka komponen rocker engsel transmisi inti kanthi kinerja dhuwur sing dirancang khusus kanggo modul gripper pangowahan cepet robot seri N160. Nggabungake struktur transmisi gaya sing dioptimalake lan teknologi pembentukan terintegrasi sing digawe panas dadi unit fungsional tunggal, dadi bagean kinematik kunci sing ngowahi gaya nyopir piston linier dadi gerakan clamping rahang gripper.
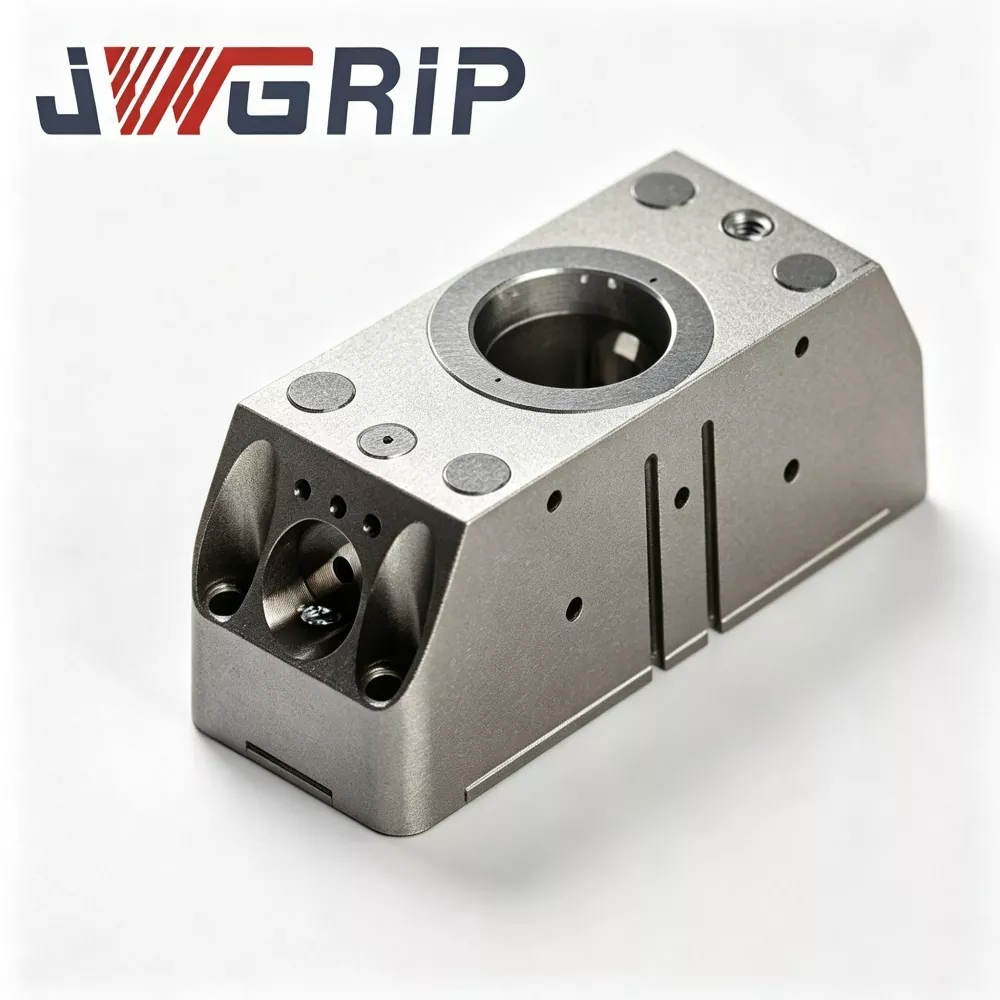
N160 Robot Ganti Cepet Gripper Modul
JWGRIP minangka produsen profesional lan pemasok Modul Gripper Ganti Cepet Robot N160 ing China, ndhukung pengadaan Bulk Order lan nyedhiyakake Rega Pabrik asli kanggo mitra proyek otomatisasi global. Iki minangka unit eksekusi ujung lengan robot sing mentas dianyari sing dirancang khusus kanggo jalur produksi tanpa awak fleksibel modern. Innovatively nggabungake pneumatic gripper podo lan robot antarmuka cepet-owahan menyang awak modular siji, iku ngilangake perlu kanggo cakram cepet-owahan kapisah lan perakitan gripper sawijining, ora mbutuhake tambahan multi-lapisan flanges nyambungake utawa aksesoris transisi.
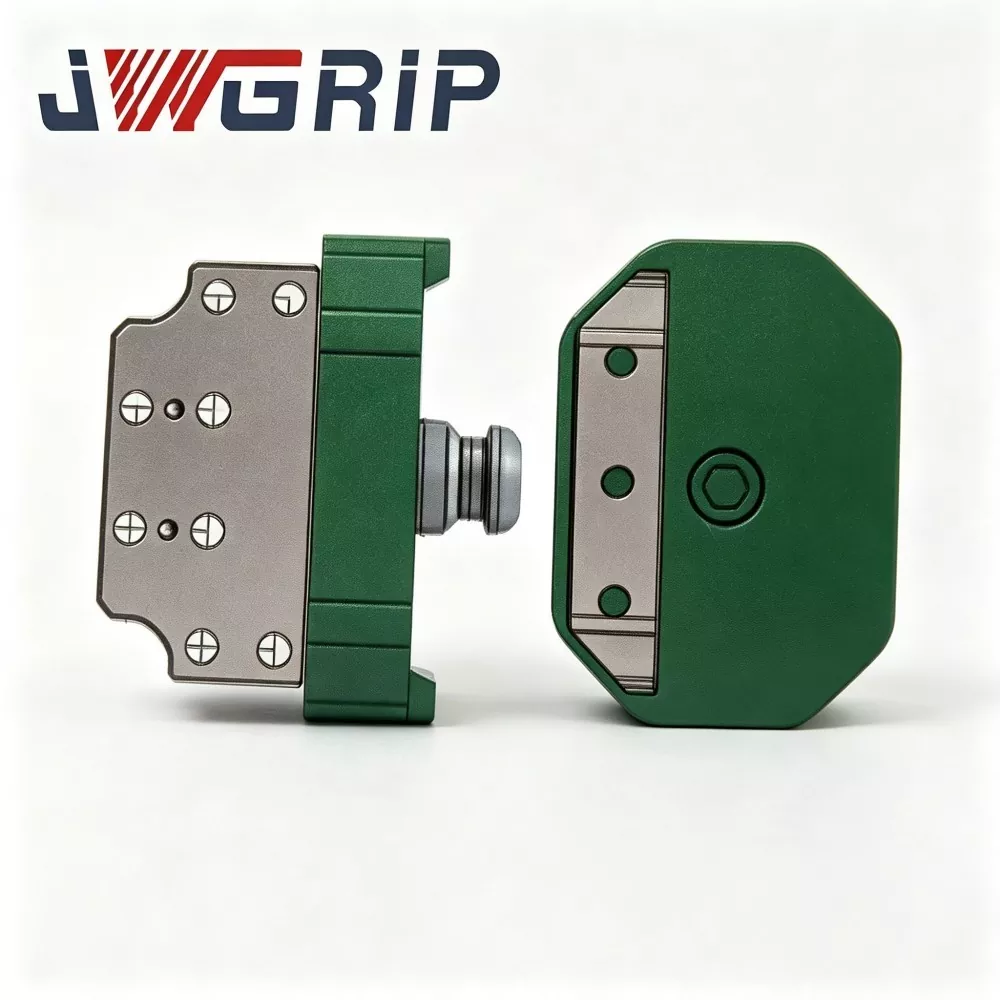
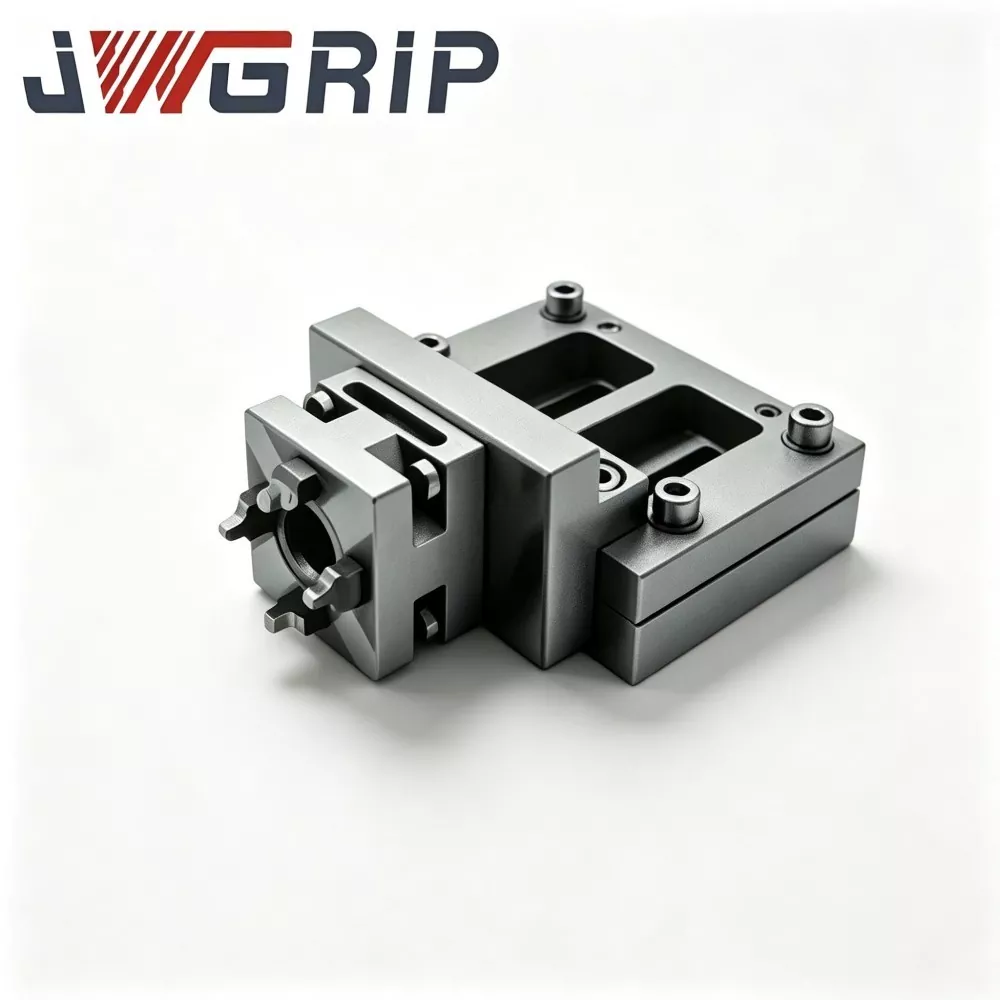
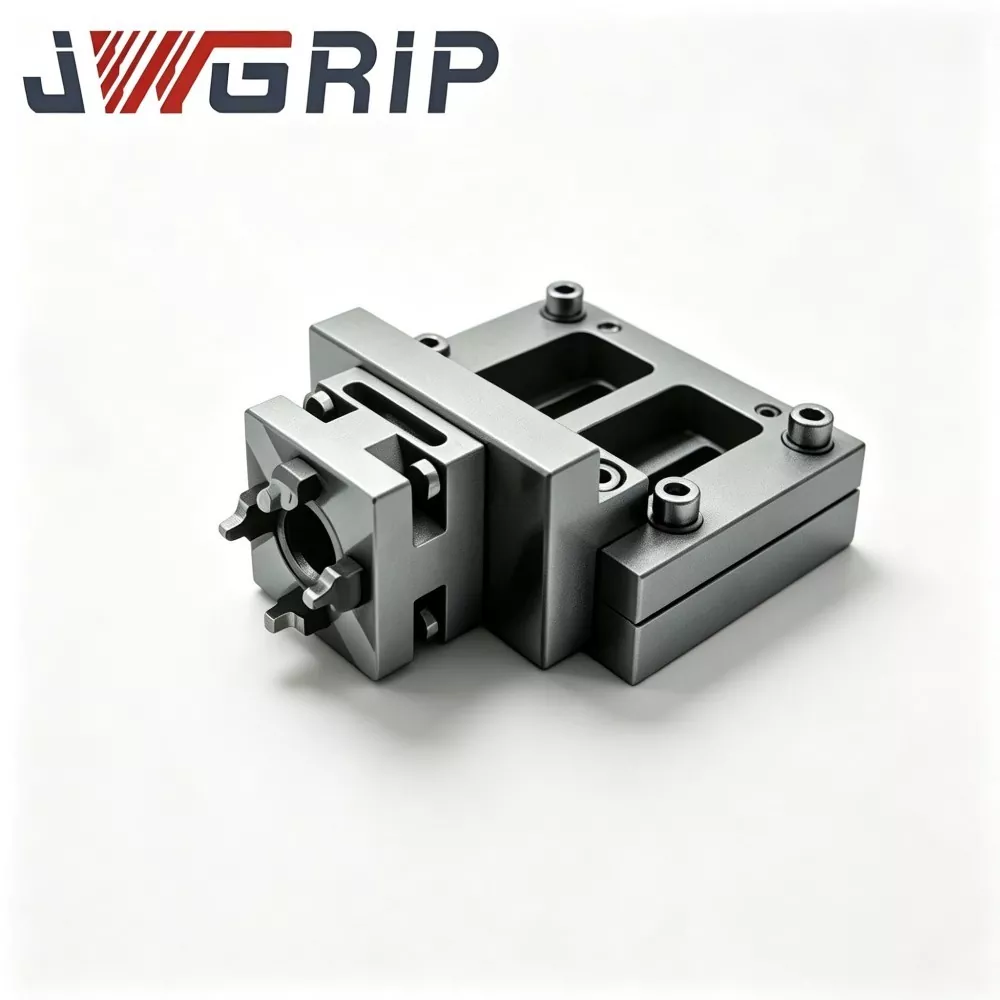
Robot Ganti Cepet Gripper Tray Coupling
JWGRIP minangka pabrikan lan pemasok Kopling Tray Gripper Ganti Robot profesional profesional ing China. Iki minangka komponen switching efek akhir robot terintegrasi sing dirancang khusus kanggo jalur produksi otomatis tanpa awak sing fleksibel. Nggabungake konfigurasi struktural baja paduan kanthi kekuatan dhuwur lan proses penggilingan presisi dadi siji unit, nyadari ngalih alat robot kanthi otomatis tanpa intervensi manual sajrone ngganti grippers, nampan lan alat pungkasan liyane.
JWGRIP minangka produsen lan pemasok profesional Robot Cepet Ganti Gripper Series ing China. We welcomely welcome sampeyan kanggo grosir produk kualitas dhuwur ing rega competitive saka pabrik kita.
Rekomendasi News