Javanese
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
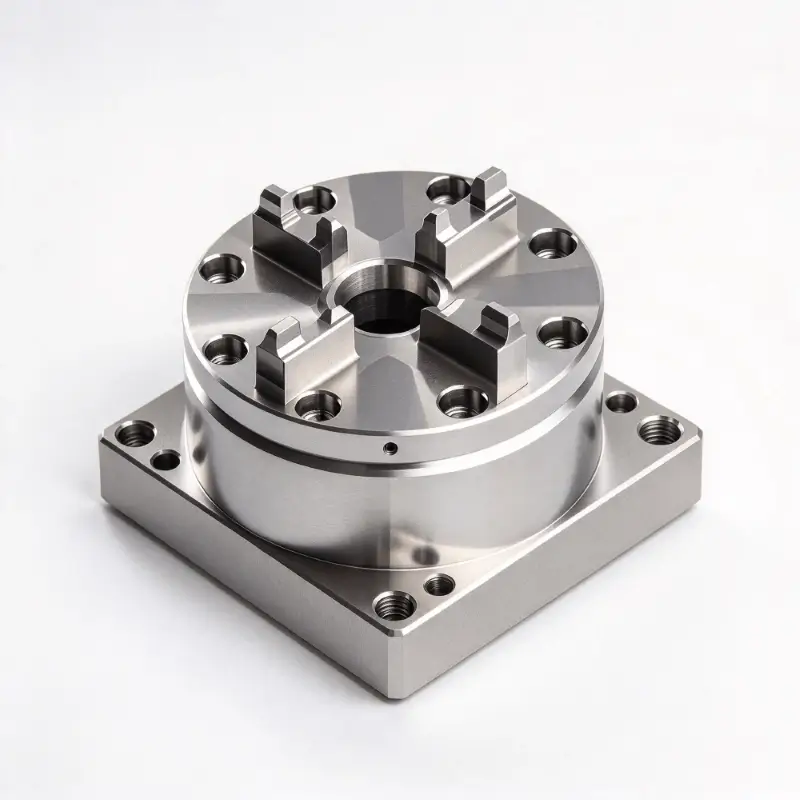
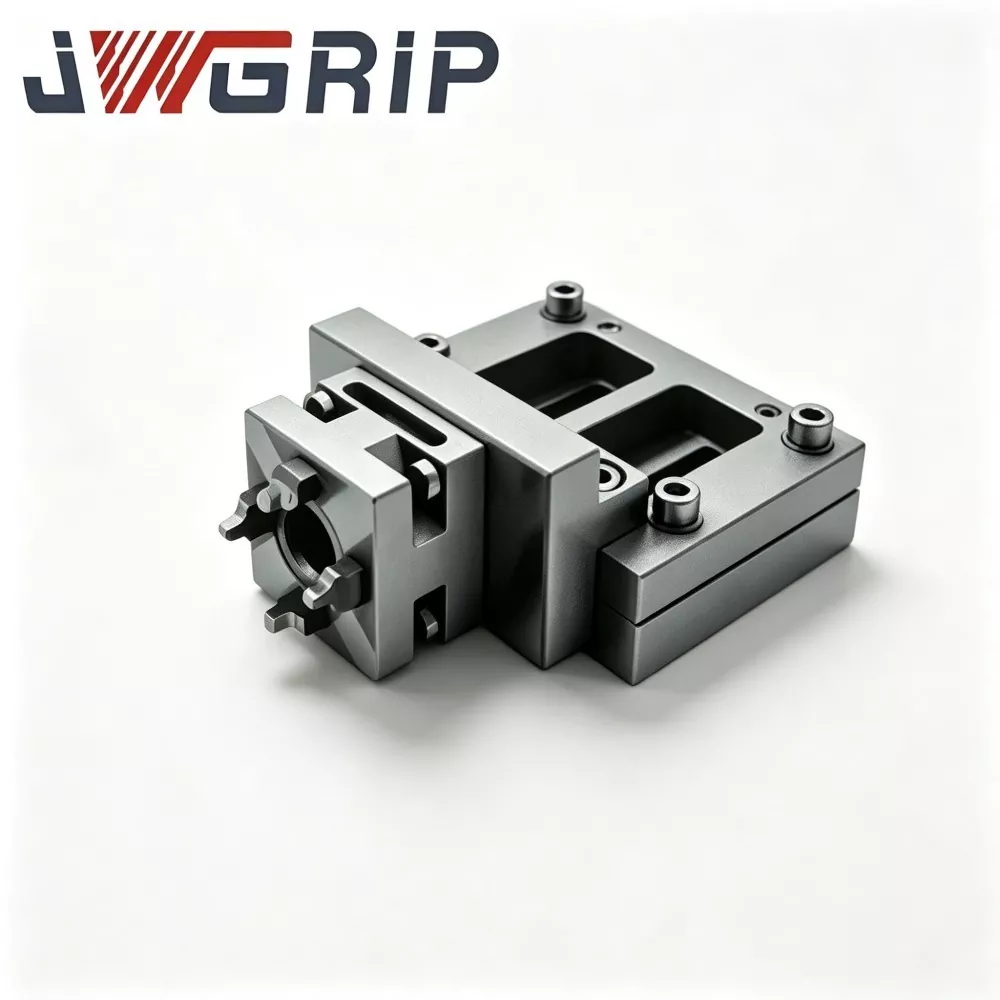
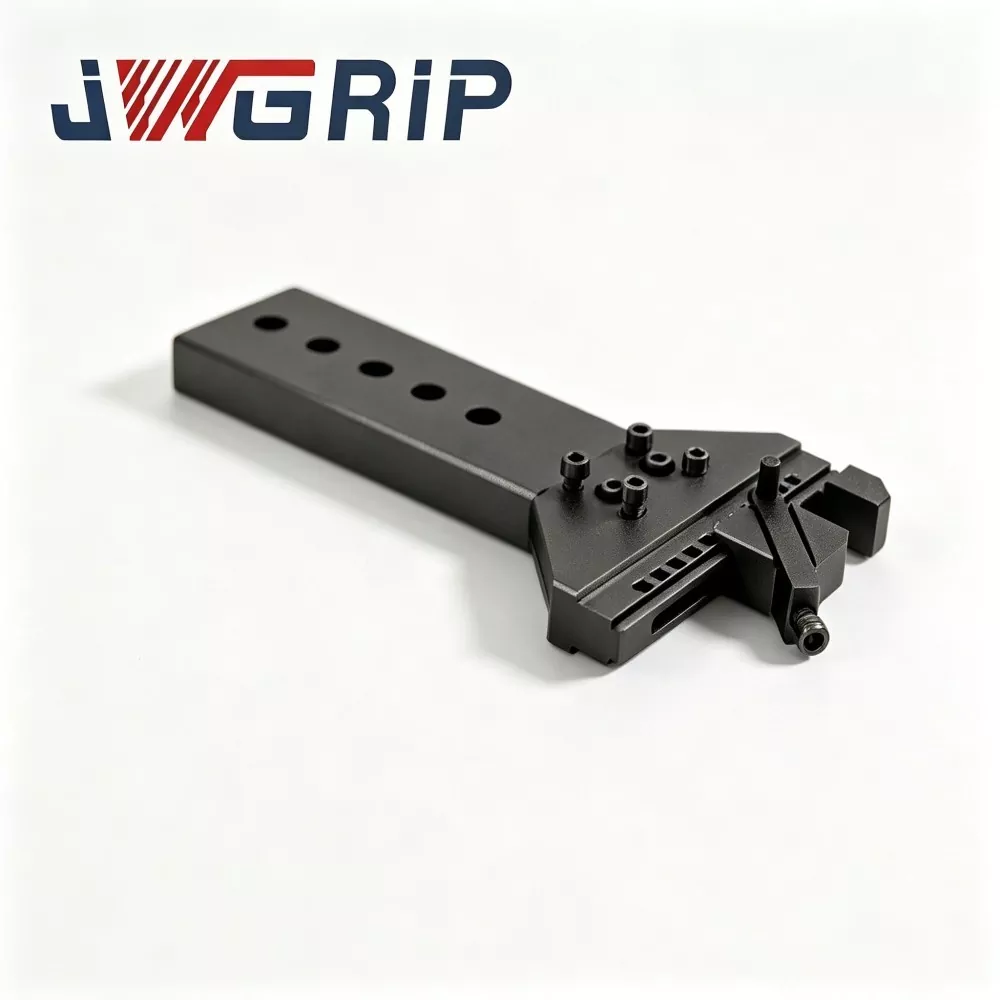

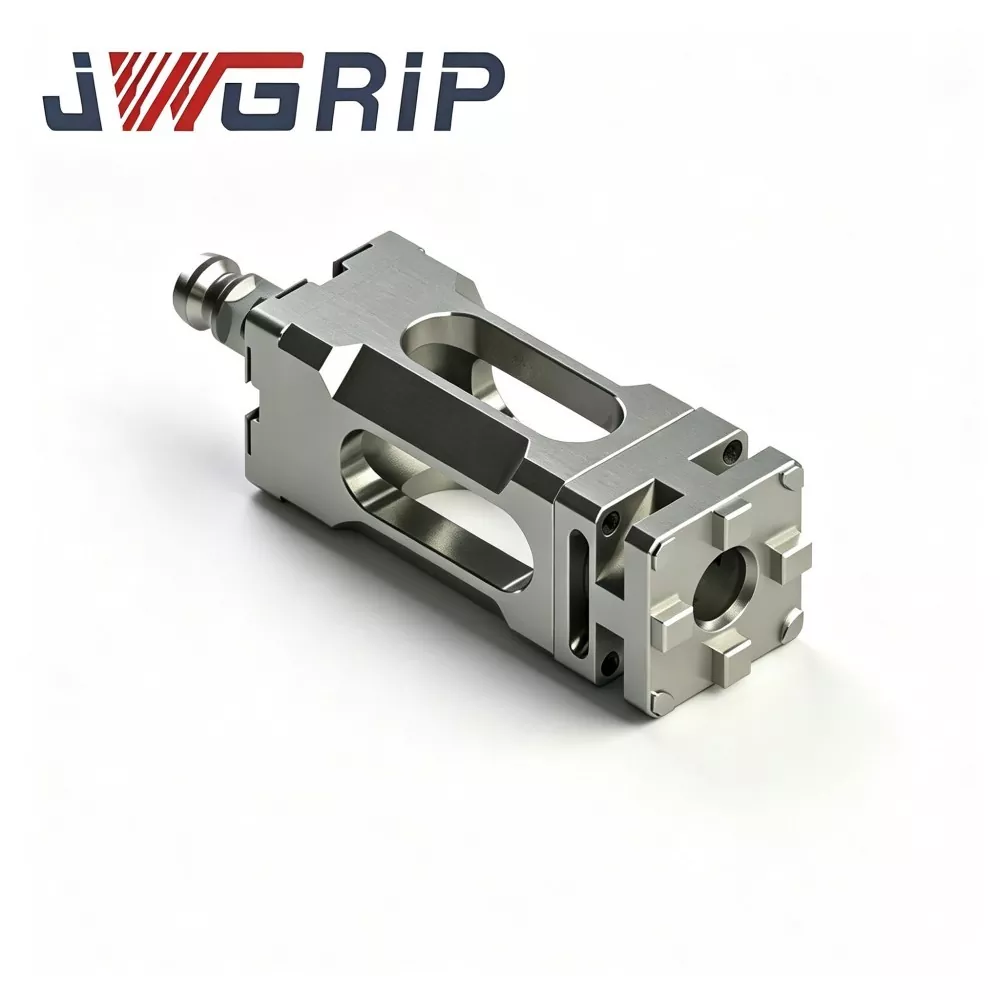
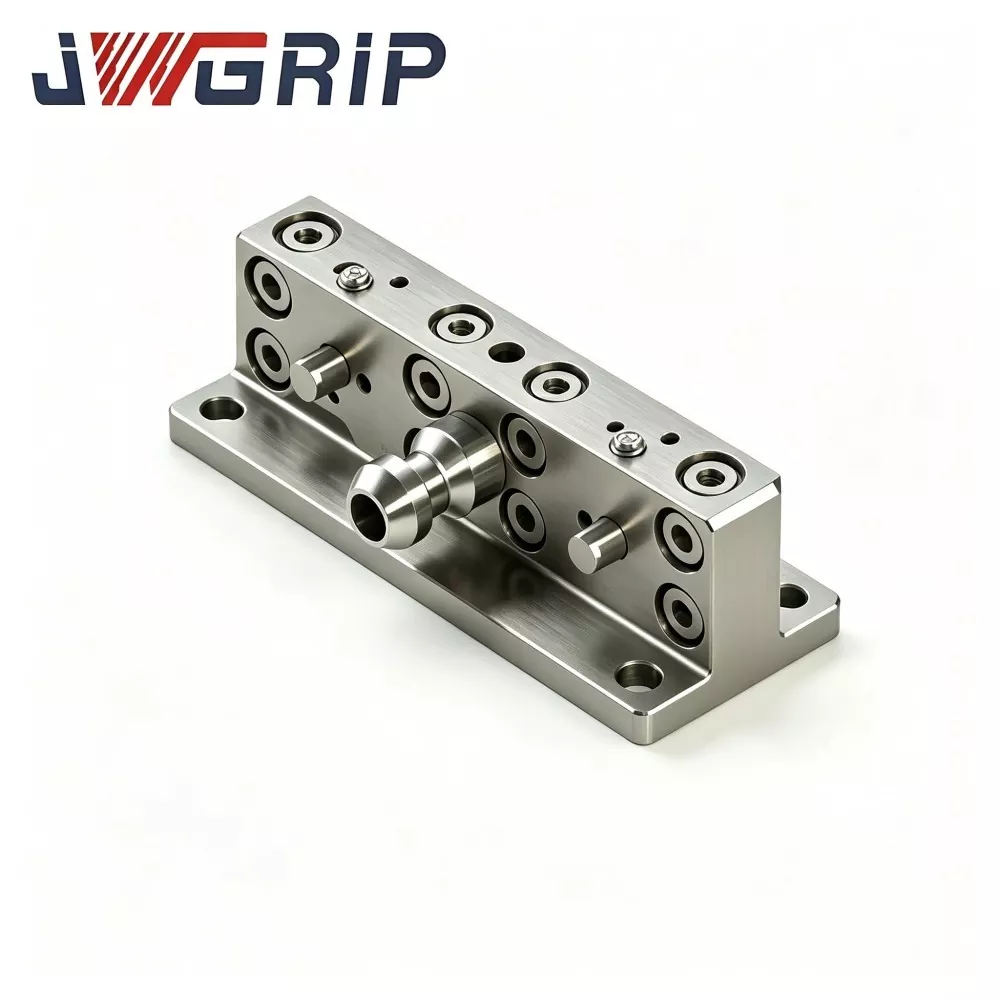
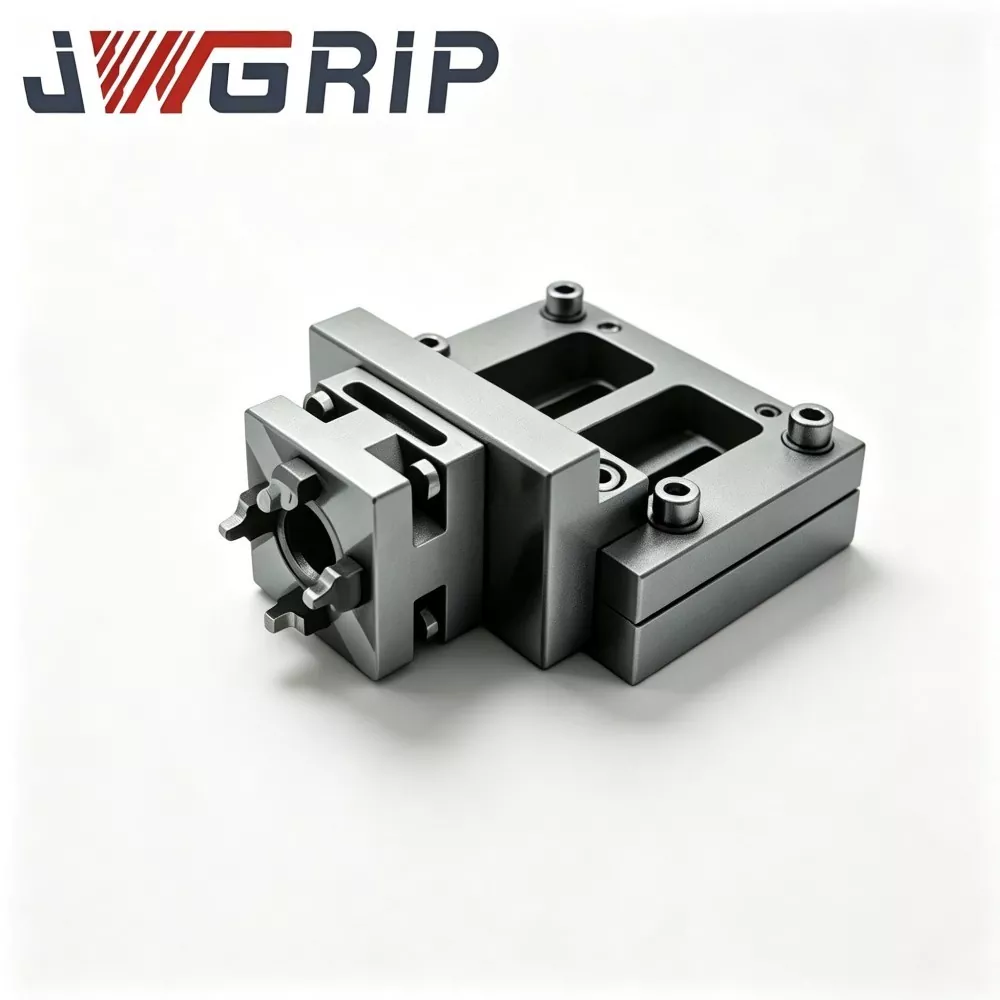
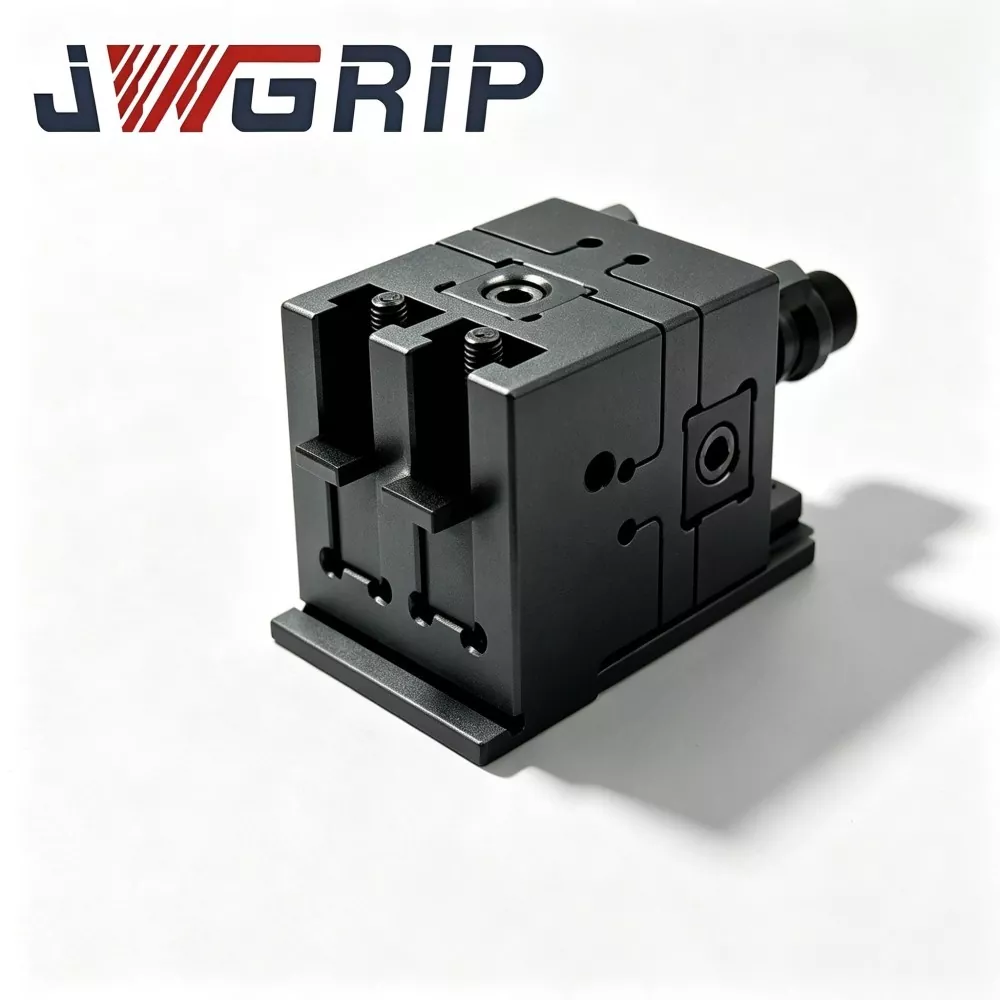
UPC Hinge Linkage Arm kanggo Robot Ganti Alat Ganti Cepet
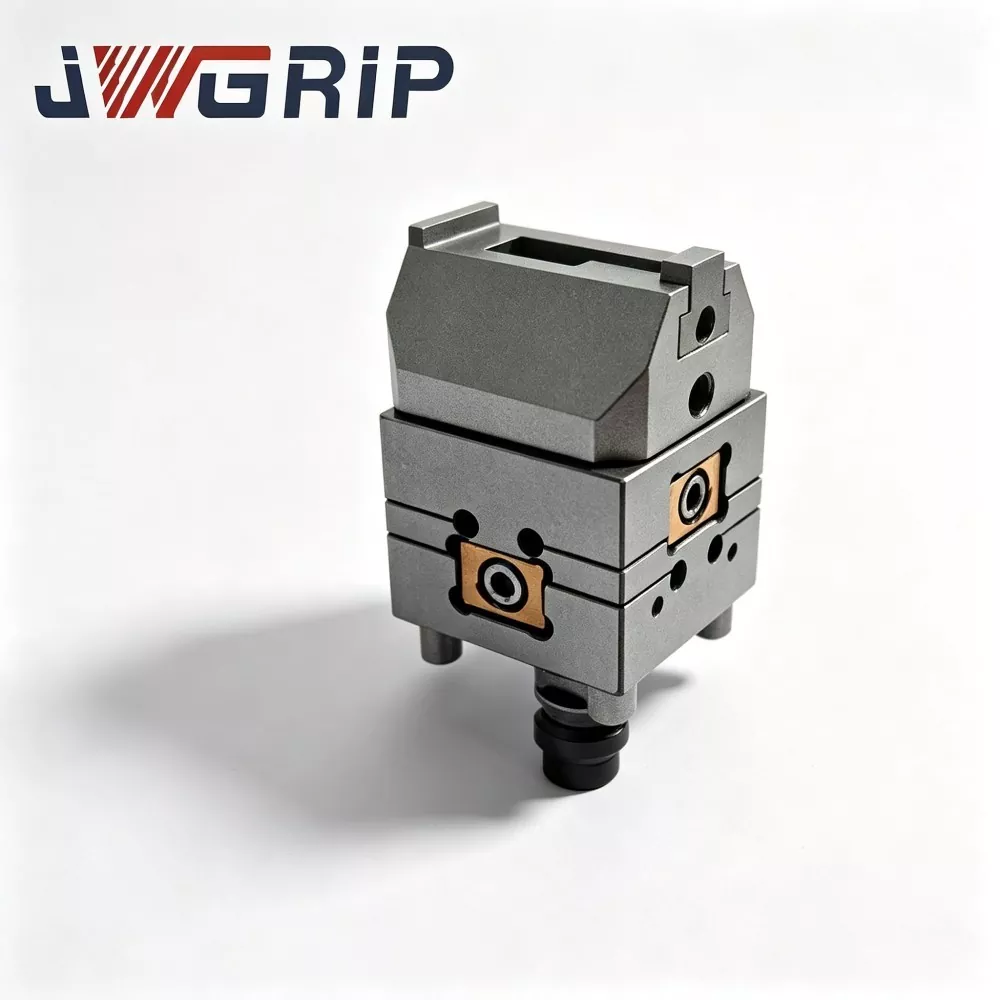
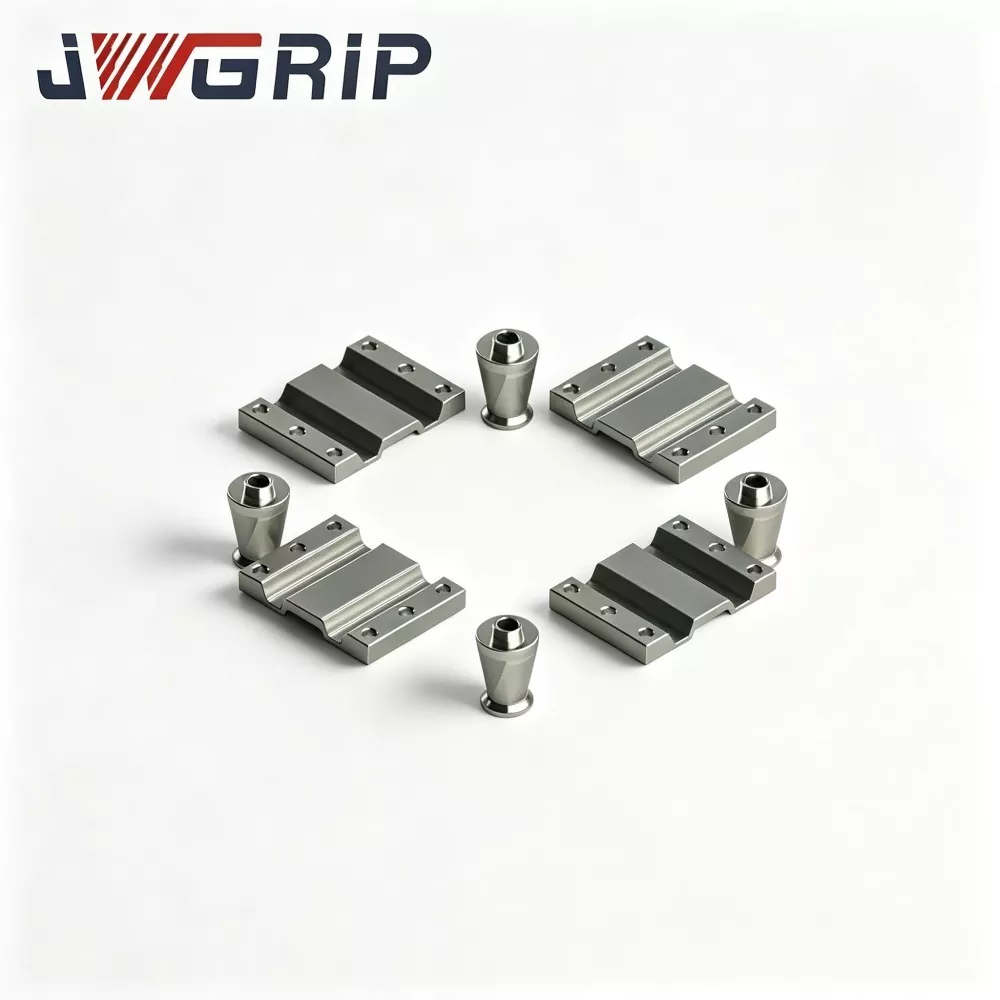
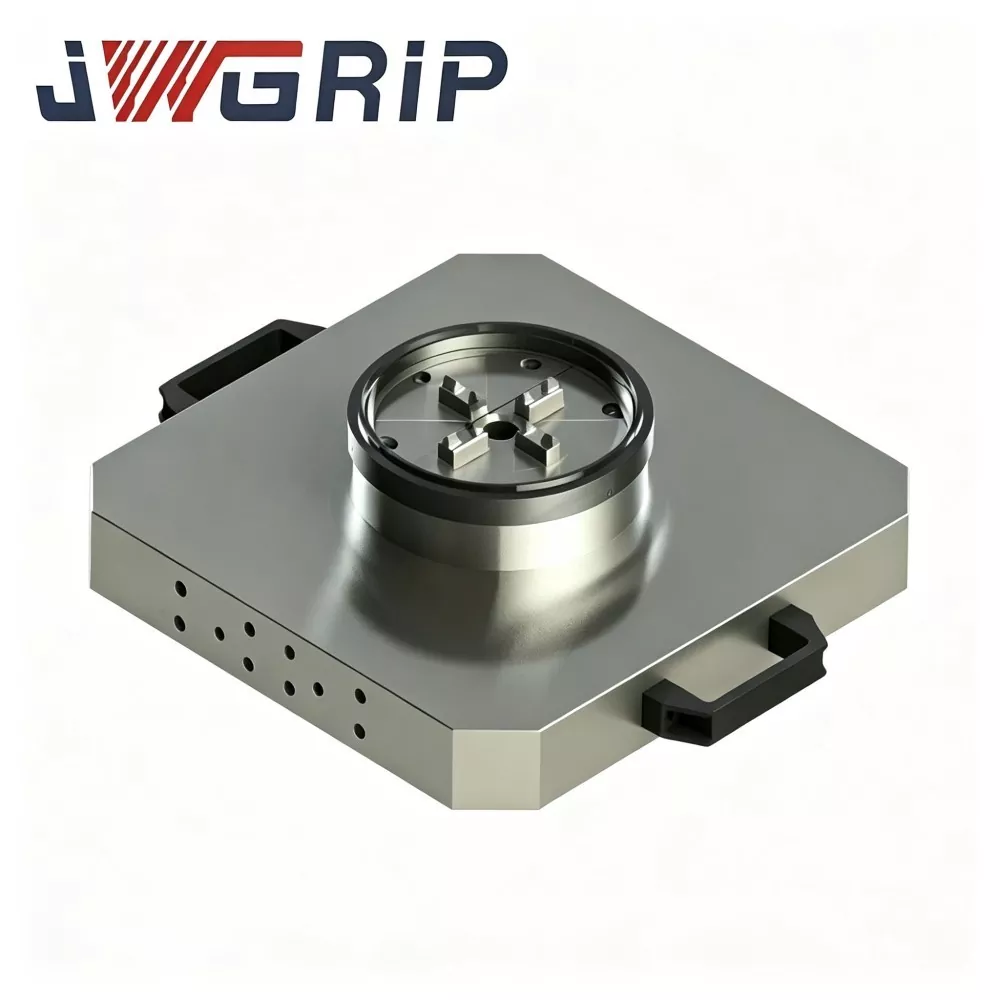
JWGRIP minangka Eksportir OEM profesional saka UPC Hinge Linkage Arm for Robot Quick Change Tool Changer ing China. Iki minangka komponen penghubung struktural inti sing dirancang khusus kanggo swap peralatan otomatis robot lan sel produksi fleksibel CNC tanpa awak. Nglayani minangka media transmisi pasukan tombol antarane efektor pungkasan robot lan set pallet titik nol UPC, lengen penghubung engsel sing dioptimalake iki nyadari ngunci mekanik lan mbukak kunci palet nol-titik murni liwat gerakan sumbu robot, ngilangi kabutuhan piranti nyopir tambahan pneumatik lan hidrolik.
UPC Hinge Linkage Arm for Robot Quick Change Tool Changer nganggo struktur mekanik link engsel sing dioptimalake kanthi tliti dhuwur, sing ngowahi gerakan linear robot dadi clamping pallet lan tumindak mbukak kunci sing stabil lan dipercaya. Machined saka dhuwur-kekuatan alloy baja struktural, prodhuk ngalami perawatan kaku-relief ketat sawise mesin kasar kanggo ngilangke kaku Processing internal lan njamin stabilitas struktural long-term.
Permukaan sendi engsel rampung kanthi penggilingan kanthi presisi, mbisakake gerakan hubungan siklik sing lancar lan resistensi nyandhang sing apik. Dilengkapi fungsi kompensasi ngambang, lengen linkage bisa nyerep kesalahan posisi bola-bali cilik sajrone docking robot, kanthi efektif ngindhari jamming komponen lan karusakan struktural sing disebabake dening panyimpangan alignment cilik. Digunakake sacara wiyar ing sel produksi CNC otomatis lan bengkel manufaktur lampu-metu, bisa nambah stabilitas lan kesinambungan operasi ijol-ijolan palet tanpa awak siklus dawa.
Solusi robot pallet-ganti tradisional
1. Umume solusi gumantung ing silinder udara eksternal utawa aktuator hidrolik sing dipasang ing flange robot kanggo ngrampungake ngunci lan mbukak kunci titik nol. Iki nambah bobot mburi, mbutuhake tata letak pipa gas-cair ekstra, lan nambah risiko bocor lan gagal.
2. Ing sel produksi otomatis kanthi kapadhetan dhuwur, saluran pipa periferal sing berlebihan ngganggu lintasan gerakan robot lan nyuda ruang kerja sing efektif.
3. Lengen sambungan sing kaku sing prasaja ora bisa ngimbangi offset posisi cilik sajrone docking robot. Kesalahan posisi cilik nyebabake stres sing ora normal, gangguan mekanik, lan malah karusakan permanen ing struktur ngunci pallet titik nol, sing nambah downtime peralatan kanggo manufaktur mati.
Kaluwihan desain inti
· Digawe saka baja struktural paduan kekuatan dhuwur lan diproses kanthi perawatan ngilangi stres sawise mesin kasar kanggo ngilangi stres internal sing disebabake pemotongan.
· Permukaan kontak sambungan engsel ngliwati penggilingan presisi kanggo njamin gerakan sambungan siklik sing lancar lan nyandhang komponen sing luwih murah
· Fungsi floating linkage terintegrasi nyerep kesalahan keselarasan cilik sing disebabake dening toleransi posisi bola-bali robot sajrone docking
· Tindakan bukak kunci palet didorong kanthi gerakan sumbu robot, ngilangi piranti keras tambahan daya-cair
· Kompatibel langsung karo palet titik nol seri UPC standar
Umpan balik saka macem-macem integrator sel otomatis ngesahaké manawa lengen linkage iki nyelarasake persiyapan end-of-arm robot, nyuda jumlah bagean tambahan periferal, lan nguatake linuwih pallet-swap otomatis ing manufaktur tanpa pengawasan siklus dawa.
Nilai Aplikasi
Minangka komponen eksekusi transisi mekanik kanggo unit owah-owahan cepet-efektor robot, JWGRIP UPC Hinge Linkage Arm for Robot Quick Change Tool Changer dirancang kanggo dipasangake karo pangisi alat pangowahan cepet robot standar UPC. Iki ngrampungake tantangan ganti rugi ayunan lan postur sing apik ing antarane majalah alat lan efektor mburi robot.
Sajrone siklus pangowahan alat otomatis robot, panyimpangan posisi meh ora bisa diendhani, dipicu dening toleransi posisi gabungan robot, ngimbangi instalasi alat-majalah, lan defleksi peralatan ing bobot awak. Struktur sambungan tetep sing kaku bakal ngasilake dampak keras nalika docking.
Konsekuensi suntingan: cepet-owahan plate lokasi pin abrasion lan docking jamming
Konsekuensi sing abot: karusakan pengurangan robot, ngrusak rakitan ngunci internal kanthi cepet, umur layanan sing cendhak kanggo kabeh sistem pangowahan cepet
Sambungan kaku konvensional duwe kapasitas kompensasi ngambang sudut nol, sing ndadekake syarat sing ketat banget babagan presisi instalasi peralatan. Malah misalignment pemasangan cilik bakal nyebabake kegagalan docking ing situs lan penyumbatan mekanik sajrone panyebaran proyek.
Lengan linkage hinge JWGRIP nggunakake arsitektur linkage hinge-swing khusus. Nalika njaga kekakuan struktural sakabèhé sing dhuwur, menehi ganti rugi ngambang sing bisa diatur:
Penyimpangan posisi offset sajrone docking lan buffer gaya impact mekanik
Relaks syarat presisi kanggo robot lan pangowahan alat pangowahan cepet
Nyadari keselarasan docking alat adaptif lan gerakan nyekel-lan-release robot sing lancar
Ngimbangi spesifikasi entheng lan kekuatan mekanik kanggo nyukupi watesan beban pungkasan robot
UPC Hinge Linkage Arm for Robot Quick Change Tool Changer digunakake digunakake kanggo transisi alat-majalah, multi-tool rotary switching lan tugas pick-and-place pallet otomatis. Ngurangi beban kerja debugging ing situs lan ningkatake stabilitas & umur layanan alur kerja pangowahan cepet robot. Iki minangka aksesori sambungan mekanik sing penting kanggo mbangun stasiun kerja pangowahan cepet robot sing cocog karo JWGRIP UPC.
Tata Letak Struktur Internal
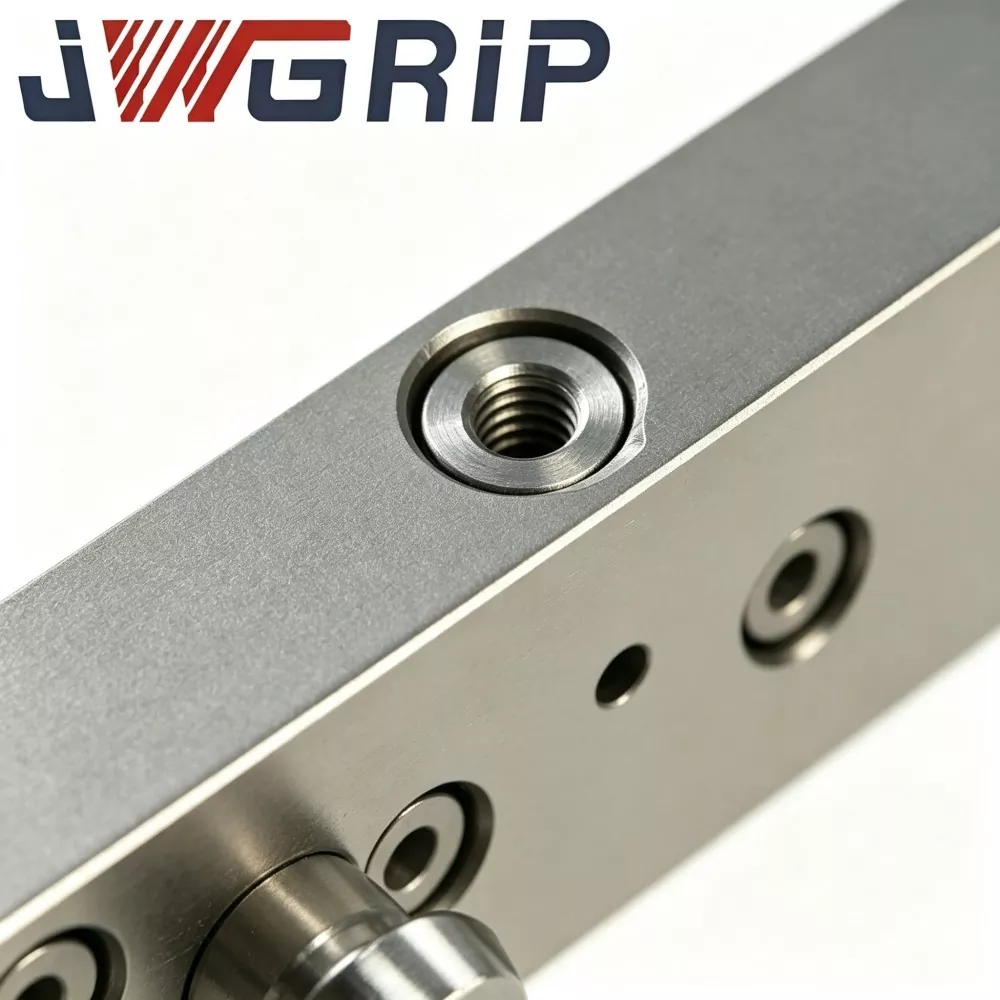
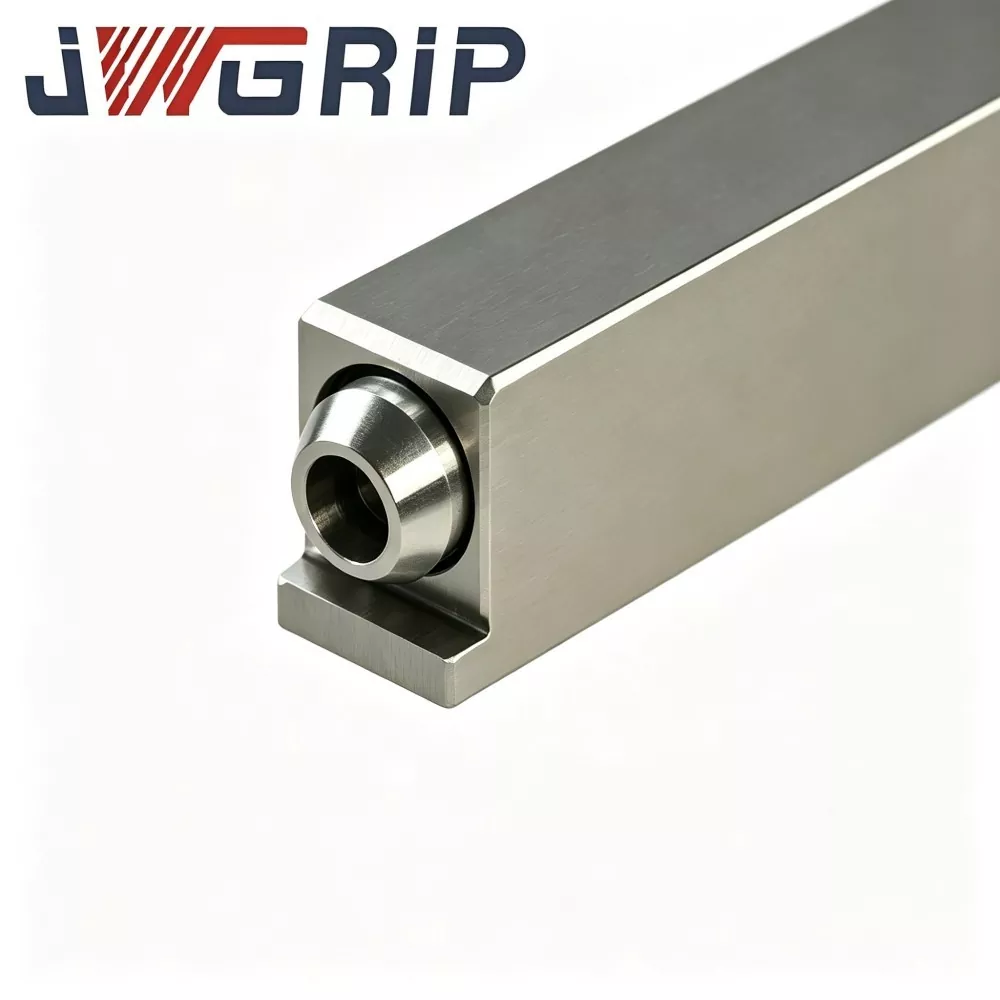
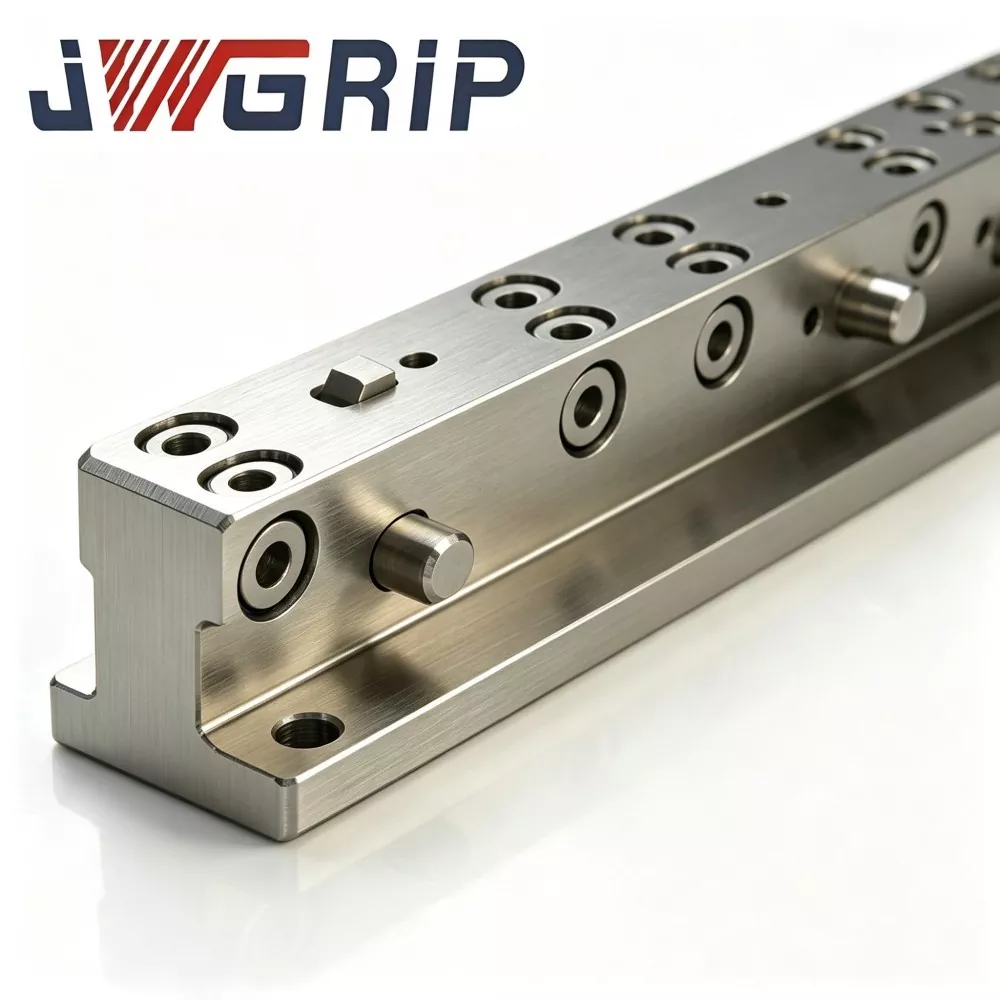
JWGRIP UPC Hinge Linkage Arm dirakit saka pirang-pirang modul inti: badan link utama, sendi puteran dual-engsel, flange docking cepet-owahan standar UPC, pangkalan pemasangan, struktur stop stop, uga rakitan segel pelumasan.
Badan sambungan utama: paduan aluminium kelas aeroangkasa kanthi presisi-mesin
Poros puteran engsel: baja paduan kekuatan dhuwur sing diproses kanthi perawatan panas quenching & tempering
Saben poros puteran dilengkapi bushing tahan nyandhang ditambah struktur segel sing tahan bledug, ngalangi coolant pemotong, bledug bengkel lan serpihan logam supaya ora mlebu pasangan gesekan puteran.
Siji antarmuka nyambung menyang flange pangganti alat pangowahan cepet robot; mburi ngelawan nyambung menyang piranti-majalah-sisi piranti utawa adaptor alat
Mekanisme Kerja
1. Nalika robot nglakokake gerakan ganti alat, efektor ujung robot nyopir kabeh lengen linkage.
2. Ing fase docking cepet-ganti, sendi engsel ngidini ayunan ngambang ing ruang lingkup sudut sing wis ditemtokake kanggo ngatasi kesalahan posisi lan misalignment instalasi fixture. Kompensasi ngambang mung diaktifake sajrone alignment docking.
3. Sawise ngunci owah-owahan cepet rampung, watesan struktur stop kontak lan ngunci sambungan engsel. Lengan linkage diowahi dadi status kaku kanthi kabeh gerakan ayunan dipateni, njamin postur alat sing stabil sajrone prosedur mesin sabanjure.
Kekuwatan Kompetitif Inti
1. ± 3° desain ganti rugi ngimbangi engsel ngambang Nyerep penyimpangan posisi robot lan misalignment pemasangan fixture, gaya tabrakan docking buffer. Nyegah karusakan hard tabrakan kanggo cepet-owahan piring lan robot reducer, lan eases standar tliti instalasi ing situs.
2. Konfigurasi bahan hibrida sing entheng nanging nduweni kekuatan dhuwur paduan aluminium kekuatan dhuwur kelas Aerospace kanggo awak linkage nyuda beban pungkasan robot. Poros engsel baja paduan sing diolah kanthi panas nyedhiyakake resistensi nyandhang lan resistensi torsi sing apik, nggawe keseimbangan optimal antarane bobot entheng lan ketergantungan struktural.
3. Mekanisme mandeg watesan sing dibangun kanthi mandiri Swing degree-of-freedom otomatis ngunci langsung sawise docking lan ngunci rampung. Njaga kaku lengkap ing negara mesin lan ngilangake goyang alat. Iki nggabungake kompensasi ngambang fase docking lan kaku dhuwur fase pangolahan ing siji unit.
4. Majelis bushing poros puteran sing disegel debu Ngisolasi serpihan logam, cairan pemotong lan bledug pabrik. Ngindhari pamblokiran pasangan puteran engsel lan abrasi sing cepet. Cocog karo lingkungan mesin bengkel sing atos lan nambah umur layanan lengen linkage.
5. Antarmuka docking flange standar UPC-spec Mulus nyambung karo robot JWGRIP UPC pangisi alat pangowahan cepet tanpa karya modifikasi flange tambahan. Instalasi lan panggantos sing prasaja, kompatibel karo solusi pangowahan cepet robot utama ing pasar.
6. Layanan kustomisasi non-standar OEM fleksibel Panjang lengen, sudut kompensasi ayunan, tata letak bolongan pemasangan flange lan kapasitas muatan sing dirating kabeh bisa diatur. Solusi khusus ndhukung macem-macem model robot lan macem-macem syarat tata letak alat-majalah.
Skenario Aplikasi
1. Stasiun kerja otomatisasi fleksibel FMS Robot ngleksanakake switch rotary otomatis kanggo macem-macem peralatan lan palet. Dicocogake karo JWGRIP UPC pangowahan alat pangowahan cepet, iku ngatasi kesulitan alignment docking digawe dening alat-majalah ngimbangi instalasi.
2. CNC robot loading & unloading sel Robot nangani fixture pallets kanggo transfer pallet ing-mesin. Lengan sambungan engsel nyerep dampak docking lan nambah kesinambungan & stabilitas kanggo operasi pangowahan produksi.
3. Stasiun transisi buffer majalah alat robot Robot bola-bali njupuk macem-macem alat saka majalah multi-alat. Tolerates kesalahan instalasi alat-majalah lan ngethok frekuensi gagal docking.
4. Jalur produksi ngalih otomatis cetakan & perlengkapan Elingi swapping otomatis kanggo cetakan, sisipan cetakan lan jig. Ngurangi tenaga kerja debugging ing situs lan nyepetake siklus komisioning workstation.
5. Retrofit kanggo peralatan otomatis non-standar Tambahake fungsi kompatibilitas ngambang menyang efektor pungkasan robot sing ana. Ora perlu ngganti kabeh set perakitan pangowahan cepet.
Langkah Instalasi
1. Sadurunge instalasi, resiki permukaan kontak saka flange pangowahan cepet UPC lan flange docking lengen linkage. Mbusak kripik lan kontaminasi lenga, entuk permukaan sing rata. Nyegah kaku tambahan sendi engsel sing disebabake pemasangan miring.
2. Kencengake baut sambungan flange kanthi bener miturut nilai torsi sing ditemtokake. Over-torque fastening kudu dilarang, kanggo ngindhari deformasi lengen-linkage lan macet engsel.
3. Posting perakitan, ngayunake lengen linkage kanthi manual kanggo mriksa gerakan engsel mlaku kanthi lancar tanpa nempel. Konfirmasi struktur limit-stop beroperasi normal.
4. Debug robot teach-in lengkap. Ngatur kacepetan pendekatan docking cukup. Larangan docking hard-impact kanthi kacepetan dhuwur, supaya ora ngluwihi sudut kompensasi engsel lan risiko kakehan mekanisme.
5. Sawise prosedur ngunci owah-owahan cepet rampung, verifikasi mekanisme limit-stop wis ngunci kabebasan swing linkage-arm lan ora ana goyangan alat, banjur sampeyan bisa miwiti njupuk karya utawa tugas mesin.
6. Nindakake pangopènan rutin: lubricate titik pelumasan poros engsel kanthi jadwal. Mbusak chip buildup watara bagean sealing poros. Priksa kondisi nyandhang bushing nalika tumindak ayunan engsel dadi sluggish.
7. Aja nglakoni operasi nglereni utawa ngolah beban abot sadurunge ngunci pangowahan cepet rampung. Nglindhungi sendi engsel saka beban torsi lateral lan nyegah karusakan permanen lengen linkage.
Diagnosis Fault & Resolusi Guide
1. Fenomena fault: Kerep docking gagal & mechanical jamming sak robot cepet-owahan
Penyebab sing bisa ditindakake: sawetara kompensasi ayunan engsel ora cukup; penyimpangan ajar-jalur robot sing gedhe banget; pemasangan flange miring; Kripik logam macet ing shafts engsel
Penanggulangan: Validasi kinerja ayunan engsel normal; ngoptimalake lintasan gerakan robot; kalibrasi maneh flange paralelisme; lebu chip resik watara zona poros-sealing
2. Fenomena fault: Alat goyangan ana sawise tumindak ngunci
Penyebab sing bisa ditindakake: mekanisme limit-stop keterlibatan sing ora lengkap; UPC pangowahan alat pangowahan cepet ora dikunci kanthi lengkap; flange soyo tambah bolts ngeculke
Countermeasures: Priksa keterlibatan lengkap struktur mandeg; mriksa kaping pindho status ngunci owah-owahan cepet UPC; re-torque flange sambungan bolt
3. Fenomena kesalahan: Ayunan sendi engsel kaku utawa macet
Bisa nimbulaké: Kripik & nglereni coolant nembus hinge bushing; nyandhang komponen bushing; deformasi poros puteran
Penanggulangan: Mbongkar lan mbusak rereged engsel internal; ngganti bushings rusak; ngganti lengen linkage lengkap yen deformasi poros katon
4. Fenomena fault: Deformasi lengen linkage utawa karusakan retak
Penyebab sing bisa ditindakake: beban operasi ngluwihi beban maksimal sing dirating; impact docking kasar; torsi pemotongan ditrapake ing kondisi engsel sing ora dikunci
Penanggulangan: Mungkasi panggunaan lan ganti lengan linkage; ngevaluasi maneh parameter beban praktis; mesthekake rampung ngunci owah-owahan cepet sadurunge wiwitan mesin
Kemasan & Pengaturan Pengiriman
Perawatan anti-karat lumahing ditrapake kanggo saben lengen sambungan engsel JWGRIP UPC. Posisi poros engsel dilapisi pelumas anti-karat, banjur saben unit siji dikemas kanthi tas pelindung PE.
Pesenan cilik-cilik dikempalken karo karton tugas berat. Pesenan proyek akeh nggunakake kasus kayu sing tahan kejut sing dilengkapi bahan bantalan penyangga, sing nglindhungi pasuryan docking flange lan rakitan rotary engsel marang karusakan transit.
Dokumen teknis instalasi-commissioning lengkap dilampirake ing saben kiriman.
Wektu produksi standar: 10-17 dina kerja. Spesifikasi standar sing dipilih njaga stok siap dikirim.
Evaluasi sampel gratis kasedhiya; biaya pengiriman sampel kudu ditindakake dening para panuku.
Pesenan non-custom OEM ndhukung modifikasi dawa lengen, sudut kompensasi uga tata letak bolongan flange.
Dhukungan Sawise Sales
Dokumentasi teknis lan panuntun dhumateng online remot ditawakake kanggo masalah instalasi lan komisioning.
Suku cadang sing bisa dipakai kayata bushing engsel bisa dituku kanthi mandiri kanggo ngganti lapangan.
Kanggo pesenan proyek akeh, layanan komisioning sing dibayar ing situs bisa diatur miturut panyuwunan.
FAQ
Q1: Bisakah JWGRIP UPC engsel linkage arm bear machining cutting torsi?
A: Ora UPC Engsel Linkage Arm kanggo Robot Ganti cepet Tool Changer mung ngirim kompensasi ngambang kanggo phase docking cepet-owahan. Sawise ngunci, struktur watesan-mandeg ngunci kabeh gerakan ayunan. Beban pemotongan mesin kudu ditanggung kanthi lengkap dening pangisi alat pangowahan cepet JWGRIP UPC. Sendi engsel ora kudu nindakake torsi pemotongan.
Q2: Apa upgrade amba ganti rugi ayunan layak?
A: Spesifikasi standar dilengkapi kompensasi ayunan ± 3 °. Sudut ganti rugi sing luwih gedhe bisa diwujudake liwat layanan kustomisasi OEM. Wigati dicathet amba ganti rugi ditambahi bakal nyuda rigidity struktural sakabèhé, robot end-load Assessment bakal dibutuhake.
Q3: Apa ndhukung piring pangowahan cepet robot non-UPC pihak katelu?
A: Versi standar nganggo antarmuka flange standar UPC. Tata letak bolongan flange sing disesuaikan bisa diproses kanggo ngganti sistem ganti cepet alternatif.
Q4: Apa bushing engsel sing wis rusak bisa diganti kanthi kapisah?
A: Nggih. Bushings ditetepake minangka komponen cadangan sing bisa dipakai lan bisa dituku lan diganti kanthi individu. Yen poros puteran ngalami deformasi, panggantos lengkap-lengen dibutuhake.
Q5: Apa lengen linkage iki cocok kanggo aplikasi robot muatan abot?
A: model standar ndhukung maksimum 80 kg robot end-load. Varian khusus sing dikuatake kudu dipilih kanggo skenario sing abot. Tansah konfirmasi rating beban pungkasan robot sadurunge pilihan pungkasan.
Titik Referensi Pilihan
Lengan linkage hinge JWGRIP UPC berfungsi sebagai perangkat keras mekanik transisi mengambang untuk sistem perubahan cepat robot. Nilai inti dumunung ing ngimbangi pengaruh panyimpangan posisi ing tataran docking lan nyuda kesulitan debugging kanggo stasiun kerja otomatisasi robot.
Konfirmasi rating beban pungkasan robot pisanan; tau ngluwihi kapasitas mbukak produk dirating.
Verifikasi flange docking cocog karo spesifikasi standar UPC.
Kanggo proyèk karo ngimbangi instalasi fixture gedhe, sampeyan bisa nimbang adat-digawe luwih gedhe ayunan-kompensasi amba, Kangge rigidity struktural sakabèhé kudu kabiji komprehensif.
Prioritasake unit sing wis rampung sing dilengkapi karo sealing anti-bledug lan struktur stop-stop terintegrasi. Ngindhari versi linkage sing ora dilindhungi sing prasaja, sing bakal ngadhepi engsel kanthi cepet ing lingkungan bengkel sing mbledug lan kebak chip.
Kategori sing gegandhengan
Kirim Pitakonan
Info kontak
-
alamat
44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong Province, China
-
Telp
-
Email
Sugeng rawuh kanggo ngirim pitakon menyang JWGRIP. Tim teknis lan dodolan profesional bakal menehi pilihan peralatan gratis, desain solusi sing disesuaikan lan kutipan akurat.

Rekomendasi News