Javanese
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
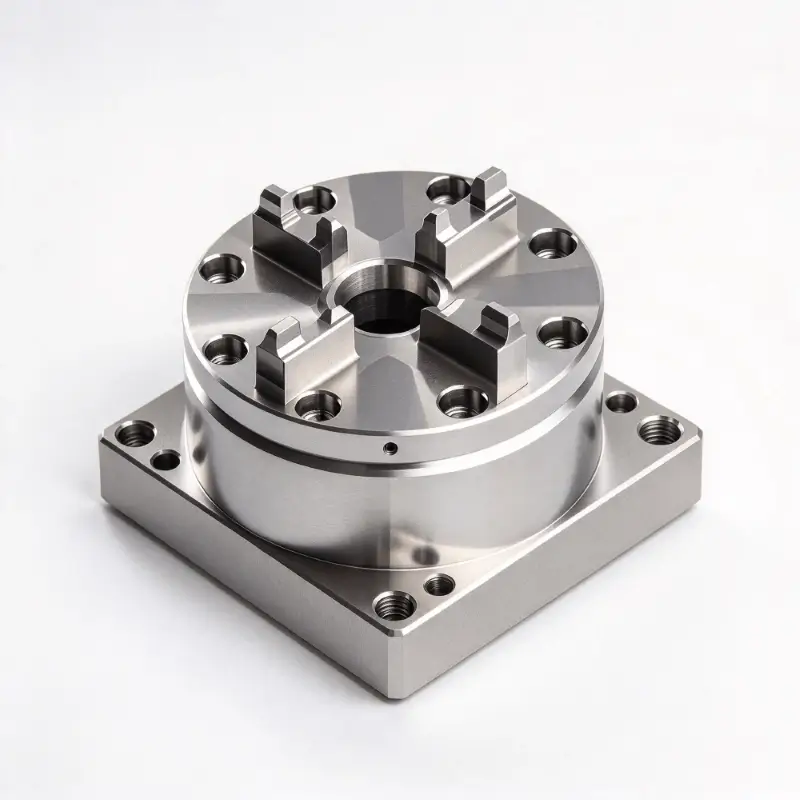
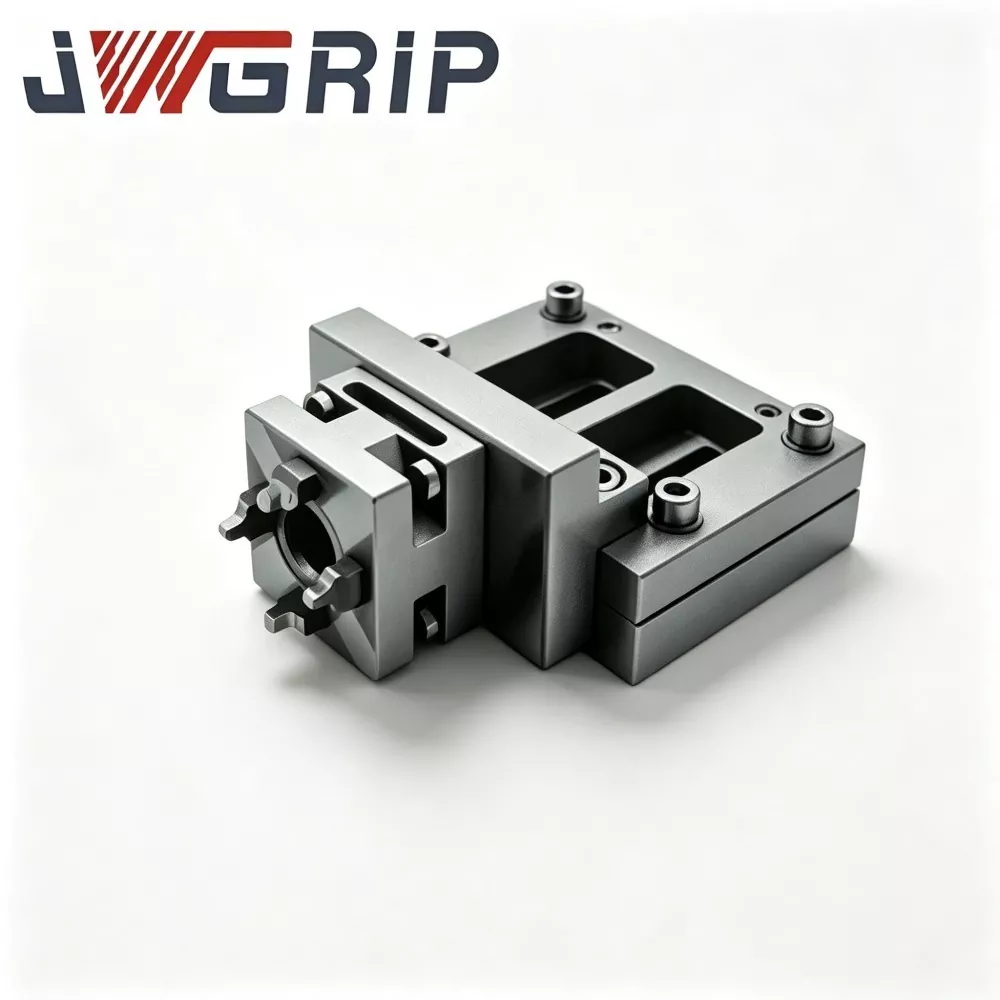
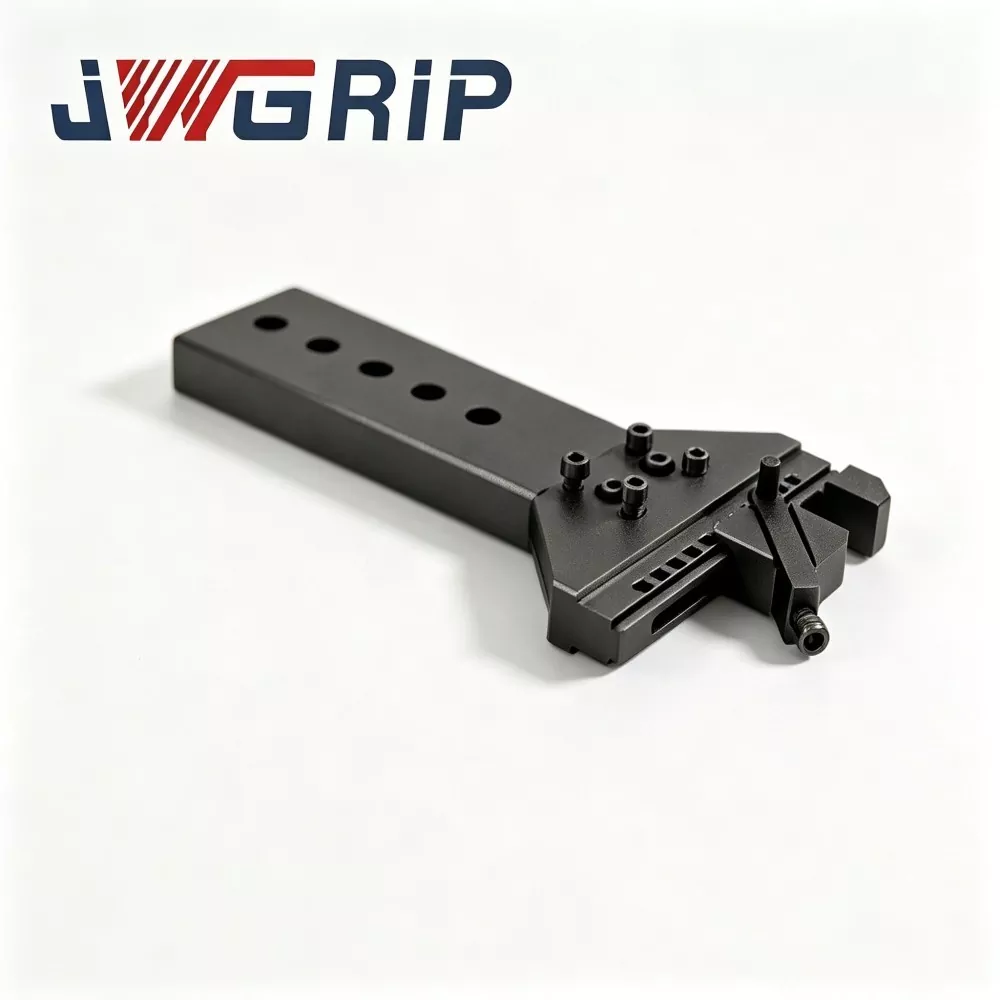

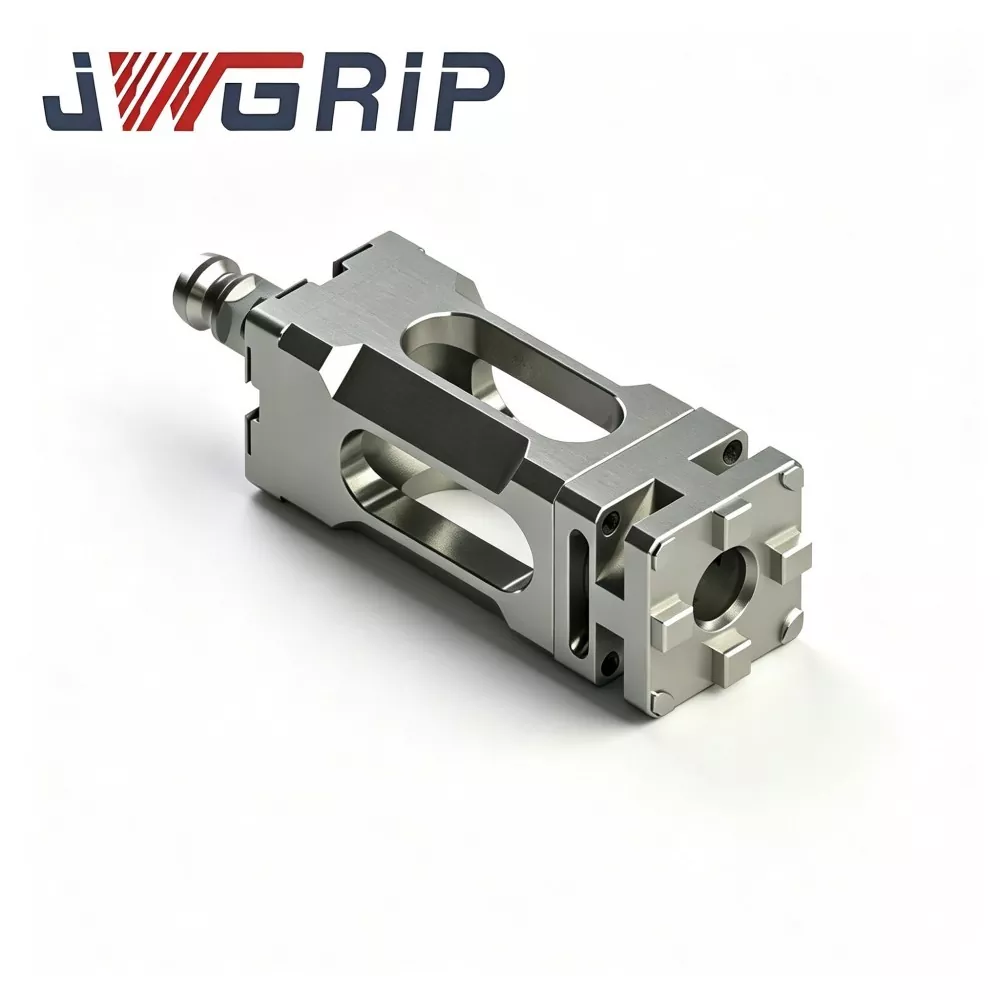
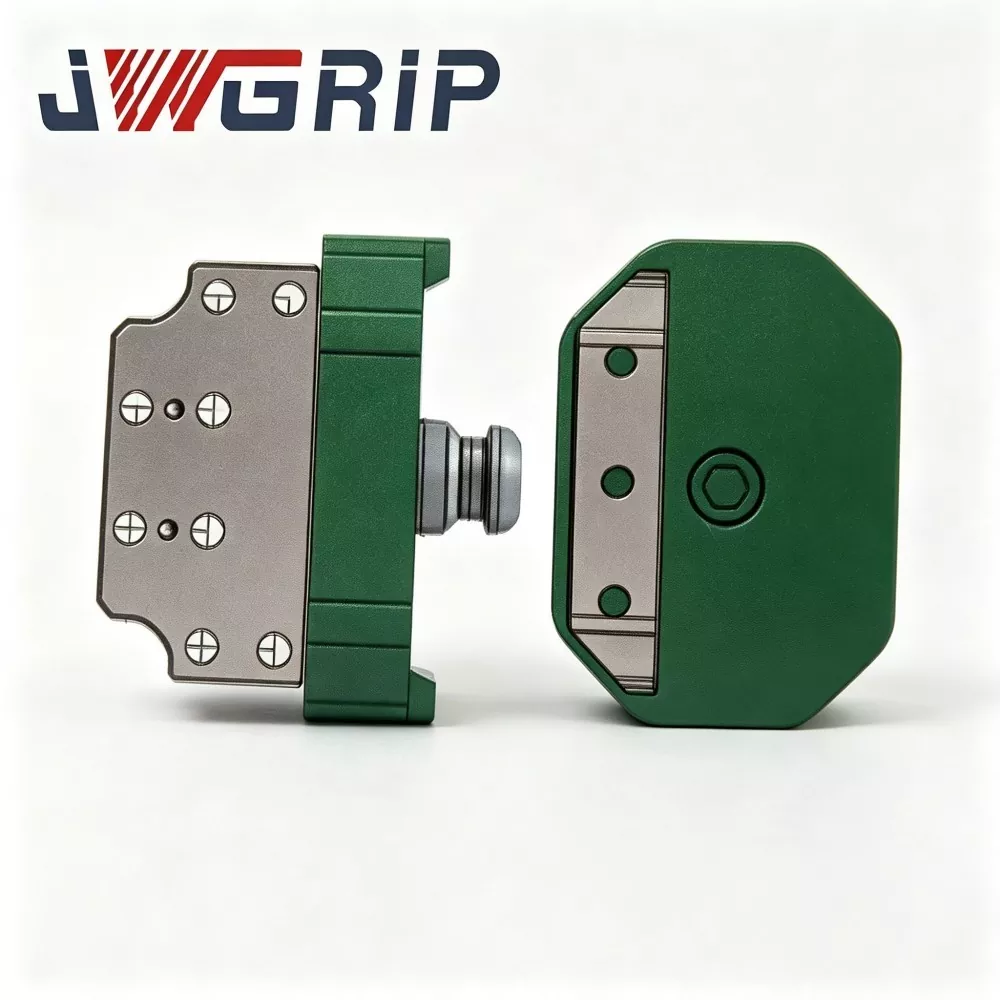
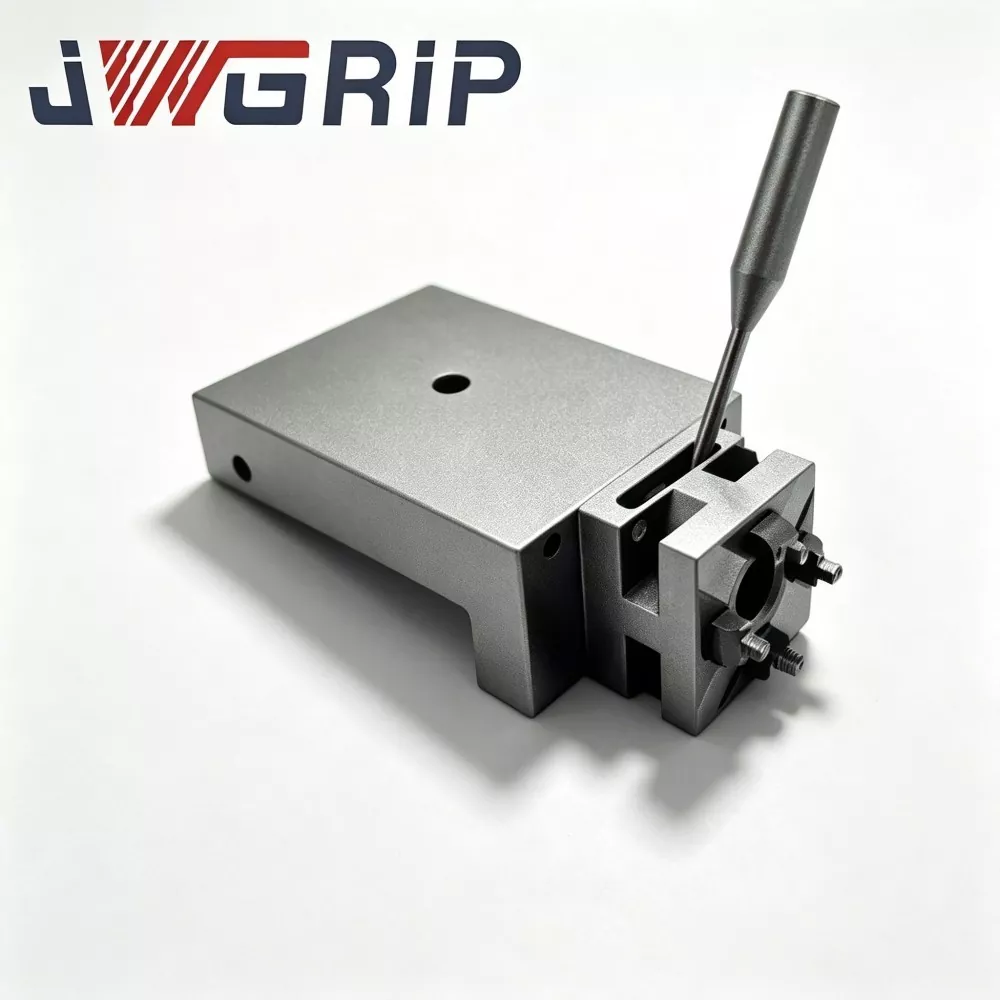
Robot Ganti Cepet Gripper Tray Coupling
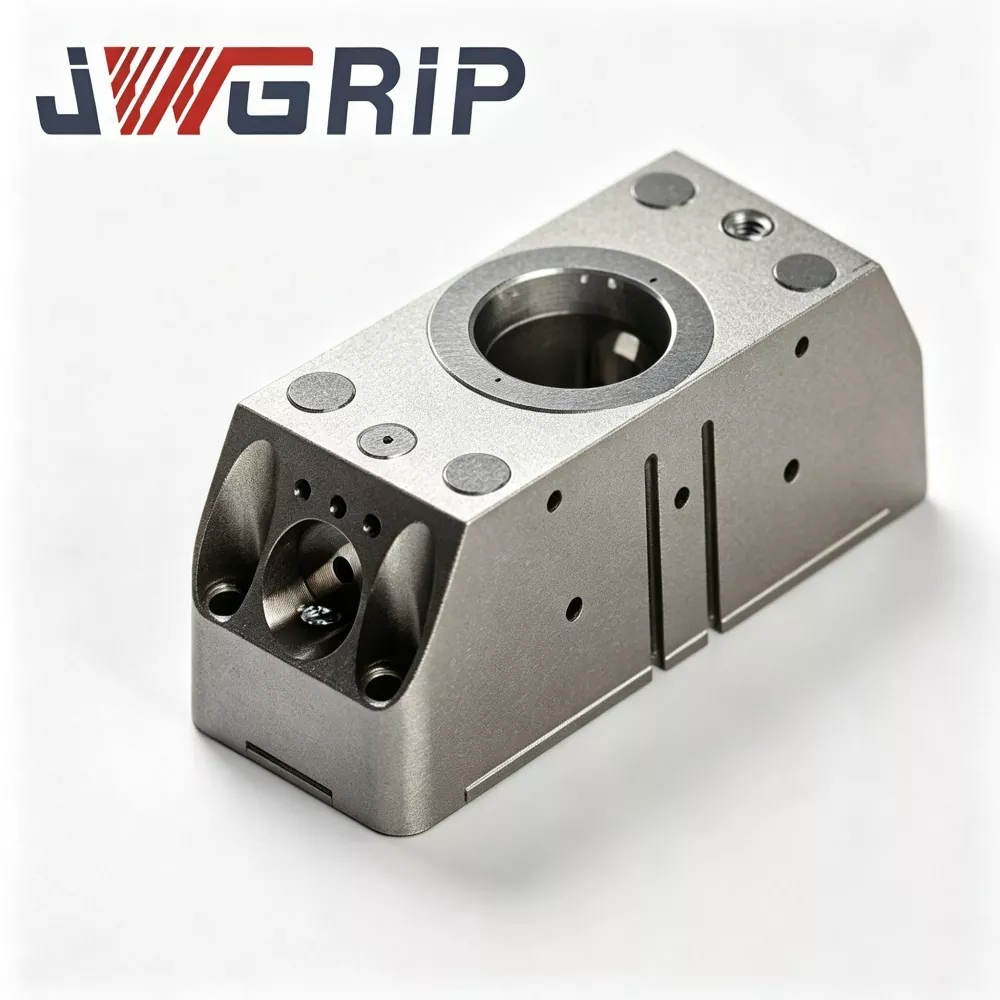
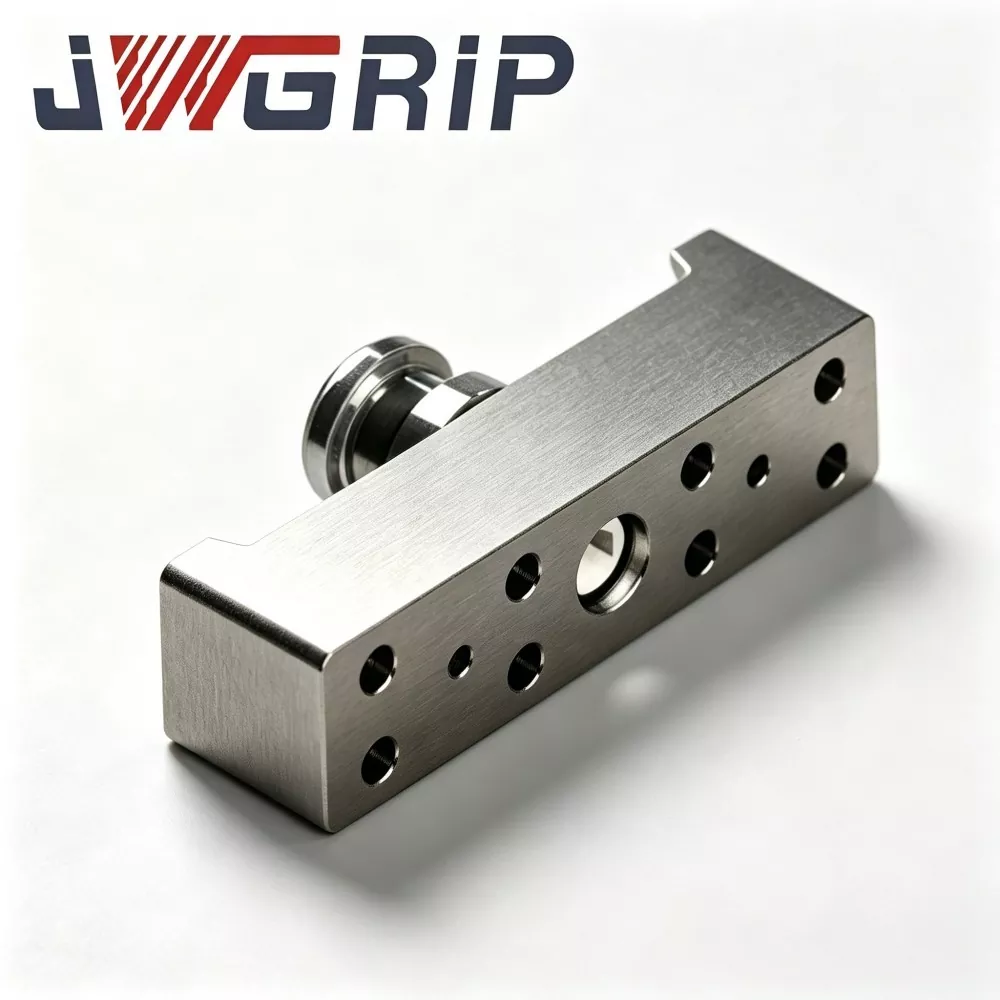
JWGRIP minangka pabrikan lan pemasok Kopling Tray Gripper Ganti Robot profesional profesional ing China. Iki minangka komponen switching efek akhir robot terintegrasi sing dirancang khusus kanggo jalur produksi otomatis tanpa awak sing fleksibel. Nggabungake konfigurasi struktural baja paduan kanthi kekuatan dhuwur lan proses penggilingan presisi dadi siji unit, nyadari ngalih alat robot kanthi otomatis tanpa intervensi manual sajrone ngganti grippers, nampan lan alat pungkasan liyane.
Robot Quick Change Gripper Tray Coupling kanthi kinerja dhuwur iki nduweni kesalahan posisi ulang ultra-rendah, kinerja anti-kelelahan sing apik lan umur layanan sing dawa banget, lan ndhukung ngunci otomatis lan mbukak kunci umpan balik sinyal kanggo nyukupi syarat operasi cerdas produksi tanpa awak. Diprodhuksi kanthi ketat liwat inspeksi bahan mentah, mesin presisi CNC, perawatan panas profesional lan proses pengerasan permukaan, saben kopling ngalami tes kinerja produk rampung lengkap lan verifikasi loading siklik sing terus-terusan, tundhuk karo standar safety mekanik CE.
Iki menehi kinerja mekanik sing stabil lan konsisten ing skenario ngoper siklik jangka panjang. Kompatibel banget karo model robot industri multi-merek, ditrapake sacara ekstensif ing perakitan baterei energi anyar, manufaktur elektronik 3C, perakitan suku cadang mobil lan bengkel ngurutake logistik sing cerdas. Ndhukung panyedhiya gambar teknis profesional, konsultasi ing situs lan tuntunan teknis sawise-sales lengkap, kanthi efektif nyepetake siklus implementasi proyek renovasi lini produksi robot fleksibel kanggo pelanggan industri global.
Inti Kerja-Mekanisme Pambuka
Robot Quick Change Gripper Tray Coupling minangka komponen antarmuka pertukaran cepet robot-mburi khusus, utamane digunakake kanggo ngoper cepet antarane modul gripper robot lan modul tray mawa materi.
Tanpa kopling iki, saben swap antarane tray lan gripper mbutuhake produksi-line mandeg, manual bolt-remove, imbuhan datum lan koordinat kalibrasi. Owah-owahan alat siji bisa nggunakake 10-30 menit lan nyuda Efektivitas Peralatan Sakabèhé (OEE) saka garis otomatis.
Kopling kasusun saka rong rakitan inti:
1. Basis sisi robot (sisih master): Dipasang kanthi permanen ing flange robot.
2. Adaptor sisih alat (sisih budak): Dipasang kanthi kapisah ing saben gripper lan saben tray.
Aliran kerja:
1. Robot pindhah menyang stasiun docking lan ndadekke pangkalan sisih robot cedhak karo adaptor sisih alat target (gripper utawa tray).
2. Udara tekan nduwèni untu kunci-mekanik sing dibangun kanggo nyambung, ngrampungake kunci mekanik.
3. Pin lan locating-bolongan kanthi tliti dhuwur ngerteni posisi bola-bali sing akurat. Bagian pneumatik sing dibangun kanthi otomatis nyambungake sirkuit gas sisih alat kanggo pasokan vakum utawa pneumatik-gripper.
4. Sensor internal menehi sinyal status penguncian wektu nyata bali menyang sistem kontrol robot. Robot nglakokaké tugas nangani sakteruse mung sawise nampa sinyal konfirmasi "dikunci-ing-panggonan", nyegah workpiece sengaja nempel disebabake ngunci ora lengkap.
5. Nalika alat-swap dibutuhake, robot ngasilake sinyal mbukak kunci; air-circuit ngeculake tekanan; mechanical-lock-tooth disengage; robot pindhah adoh saka alat saiki lan dermaga karo target pungkasan-efektor sabanjuré.
Umume cakram pangowahan cepet kanthi tujuan umum ora duwe optimalisasi struktural kanggo kondisi muatan bolak-balik tray-gripper campuran. Perkakas tray ngasilake beban eksentrik area gedhe nalika grippers kompak ngirim beban konsentrasi; gantian bola-bali nyepetake abrasi permukaan datum. Nganggo atusan pengalaman proyek robot-stasiun-retrofit, JWGRIP ngoptimalake distribusi bantalan beban lan konstruksi proteksi datum saka kopling iki kanggo njaga stabilitas posisi jangka panjang sajrone siklus beban eksentrik lan beban konsentrasi sing ganti.
Analisis Titik Nyeri Operasi Umum
Pabrik sing nggunakake penanganan campuran multi-alat (tray + gripper) liwat robot industri biasane nemoni bottlenecks ing ngisor iki kanthi solusi pangowahan cepet biasa:
1. Waktu mandek pangowahan alat manual sing dawa Pembubaran / perakitan bolt sing kerep, pangaturan datum lan kalibrasi ulang koordinat njupuk akeh wektu produksi, nyuda OEE lan ngempet kapasitas output stasiun otomatis.
2. Fluktuasi akurasi posisi sing disebabake dening operasi manungsa Kualitas alignment manual gumantung banget marang keahlian operator. Panyimpangan posisi akumulasi sawise pirang-pirang siklus panggantos alat lan ngrusak konsistensi perakitan.
3. Resiko keamanan ing skenario pertukaran alat manual Intervensi manual ing cedhak robot-end obah nggawe bebaya tabrakan sajrone operasi ganti alat sing bola-bali.
4. Datum-permukaan nyandhang prematur ing kahanan ganti-muatan Ckram pangowahan cepet kanggo tujuan umum dirancang kanggo efek akhir tipe siji. Alternation antarane tray gedhe-eksentrik-load lan grippers klempakan-load nyepetake lokasi-lumahing abrasion, anjog kanggo nolak akurasi posisi baleni lan asring pangopènan.
5. Mekanisme keamanan umpan balik sinyal sing ora cukup Sawetara unit pangowahan cepet sing murah ora duwe umpan balik status penguncian wektu nyata. Robot bisa nindakake gerakan ing kahanan ngunci sing ora lengkap lan bisa nyebabake kacilakan barang kerja.
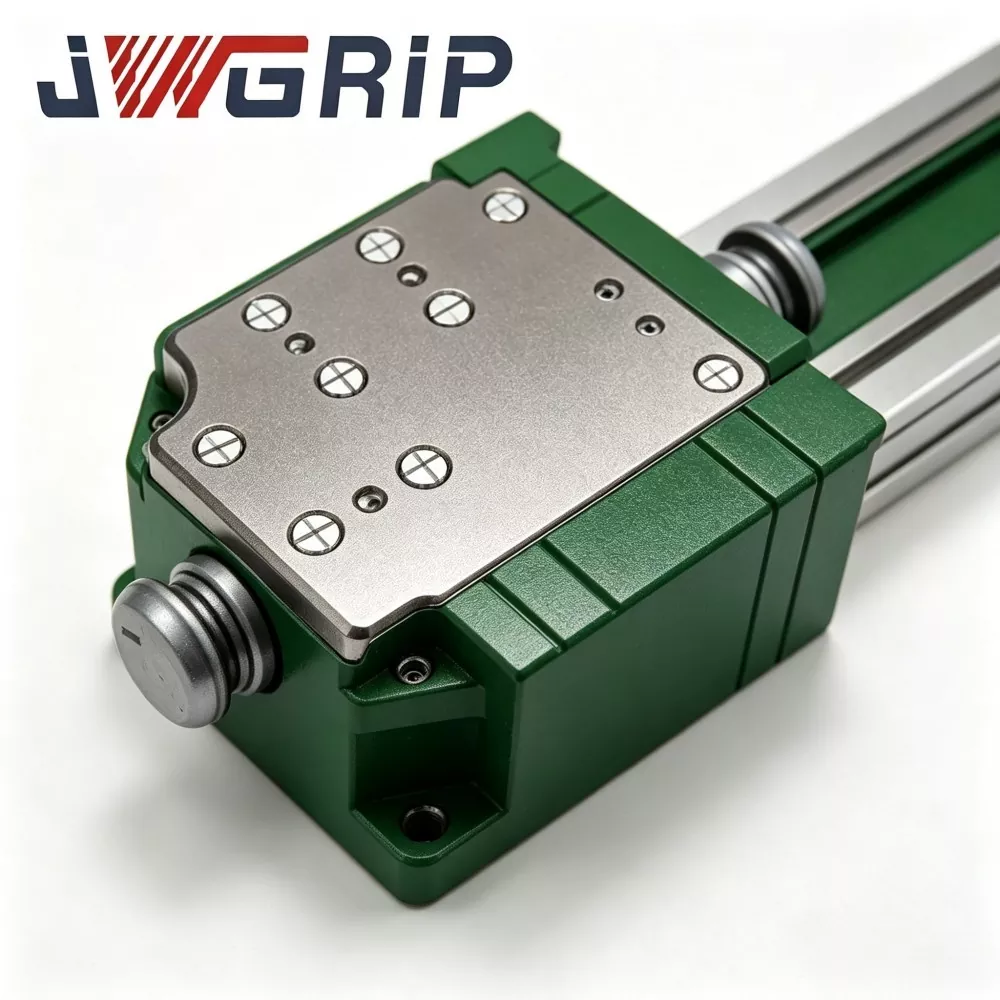
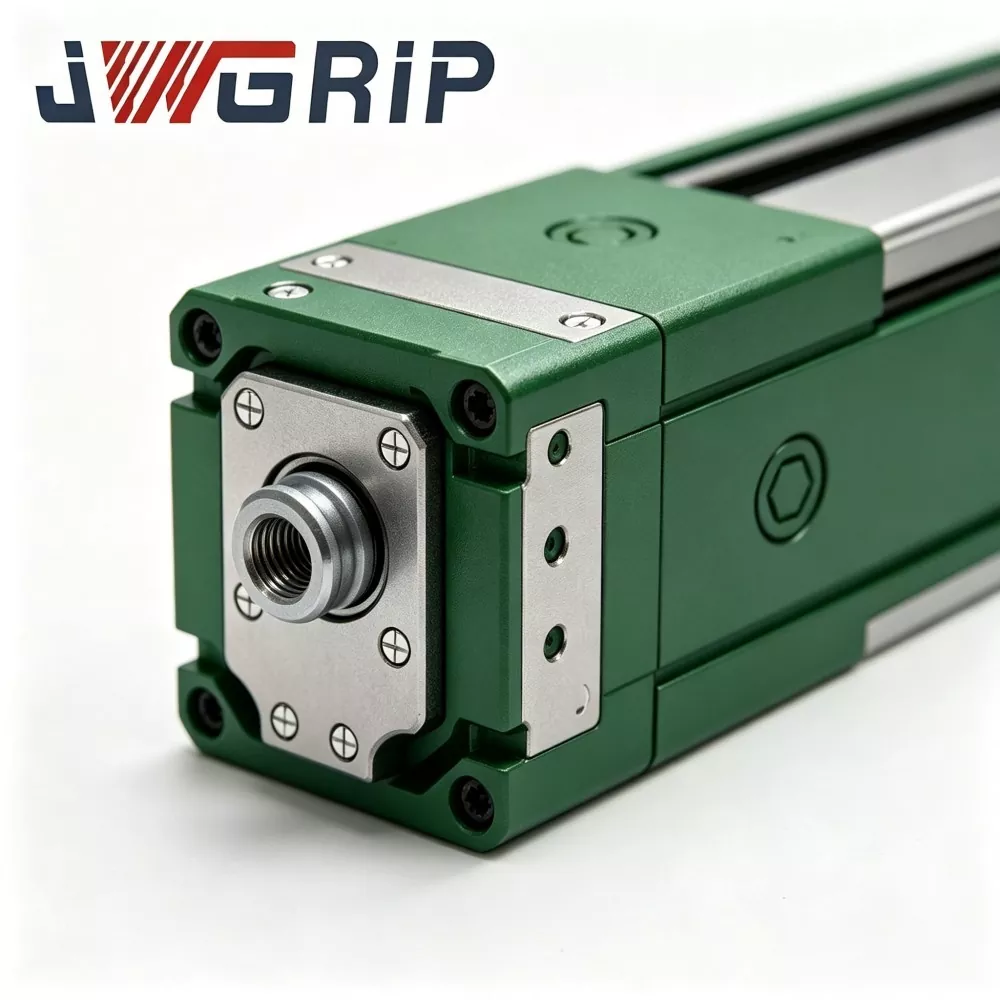
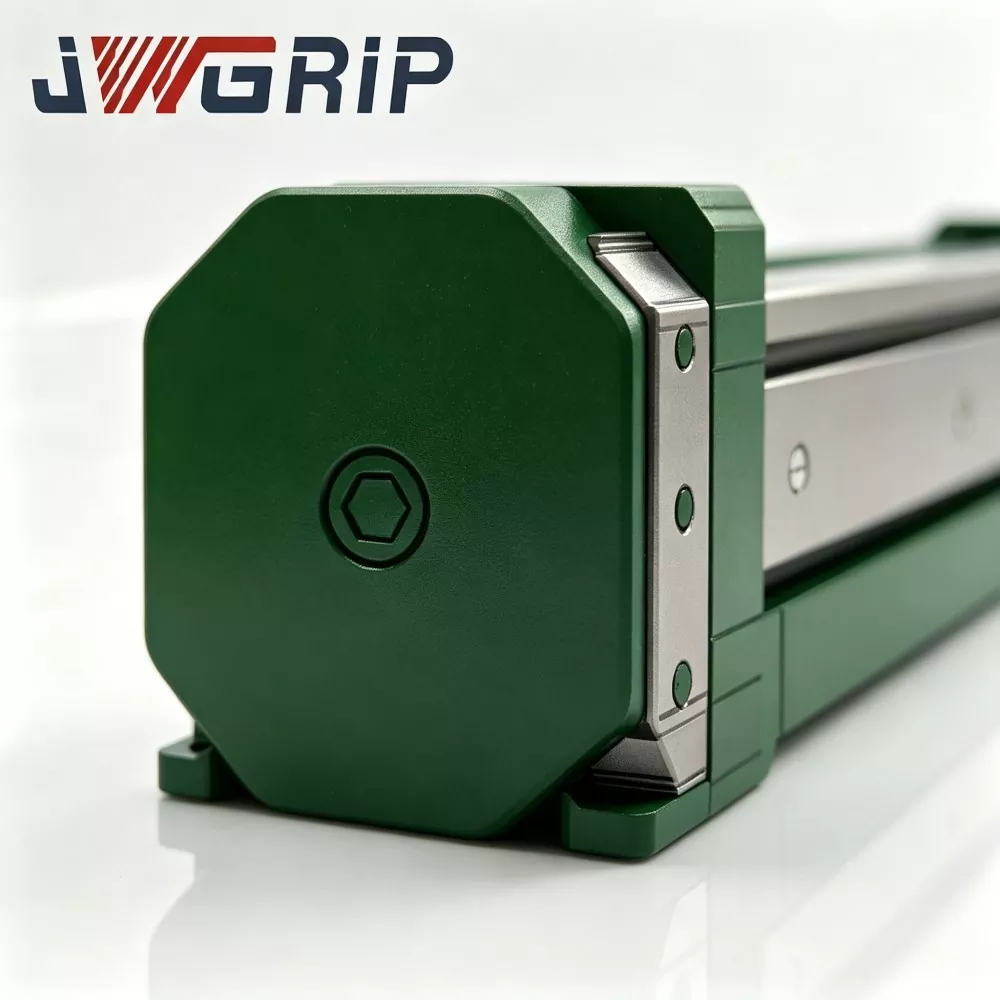
JWGRIP Robot Quick-Change Gripper-Tray Coupling alamat titik nyeri sing kasebut ing ndhuwur liwat limang ukuran desain inti: struktur bantalan beban sing dioptimalake campuran sing dioptimalake, mekanisme anti-drop interlock mekanik, umpan balik sensor status kunci-nyata, bagian-bagian nganggo modular sing bisa diganti, panutup multi-grade-load-produk-3-120kg.
Komposisi Modul
JWGRIP Robot Quick Change Gripper Tray Coupling kasusun saka enem modul fungsional utama:
① Robot-sisi master-base perakitan
② Perakitan adaptor budak-sisi sisih
③ Mekanik-interlock lock-tooth group (anti-drop safety struktur)
④ Pin locating-pin & locating-hole positioning set
⑤ Integrated built-in pneumatic-passage assembly
⑥ Sensor pendeteksi status kunci & unit output sinyal
Deskripsi Struktural
1. Robot-side master-base assembly Basis pemasangan utama dipasang ing robot-flange; dhuwur-kekuatan alloy-baja, kaku-relief dianggep lan tliti-lemah tombol kawin-datum lumahing. Nduwe beban dinamis komposit sing ditularake saka efek ujung sisi alat.
2. Majelis adaptor slave-side tool plate connecting end-tool, dipasang kanthi kapisah ing saben gripper lan saben tray. Cocog karo master-base ing dimensi docking, permukaan datum lan antarmuka sirkuit gas.
3. Grup kunci-kunci-kunci-mekanis gigi-unci-kunci-mekanis sing digerakake kanthi pneumatik. Nyadari keterlibatan mekanik positif sawise docking. Sanajan pasokan pneumatik gagal kanthi ora sengaja, interlock mekanis tetep dikunci supaya ora ngeculake alat, ngrampungake proteksi keamanan pasif sing cocog karo CE.
4. Pin locating-pin & locating-hole positioning set Precision-ground locating-pins lan locating-bolongan njamin kinerja baleni-posisi ≤±0.008 mm sawise saben docking. Bushing bantalan beban sing dioptimalake kanthi khusus nyebabake nyandhang sing disebabake dening siklus beban eksentrik / beban konsentrasi.
5. Integrated built-in pneumatic-passage assembly Built-in sealed gas-circuit channels nang master lan slave sides. Kanthi otomatis ngrampungake sambungan pneumatik sajrone docking, nyediakake udara kompres kanggo grippers pneumatik utawa nampan vakum tanpa tata letak pipa eksternal.
6. Sensor pendeteksi status kunci & unit output sinyal Sensor on-board ndeteksi kondisi keterlibatan kunci-mekanik sing nyata lan output sinyal switch menyang sistem robot-PLC. Logika gerakan robot bisa dikonfigurasi kanggo ngidini gerakan mung sawise nampa sinyal konfirmasi "dikunci".
Kaluwihan Teknis Inti
1. Struktur sing dioptimalake beban campuran kanggo skenario ganti-ganti-swap tray-gripper
Umume cakram pangowahan cepet sing kasedhiya ing pasar target efek akhir kategori tunggal. Kopling iki nguatake dering bantalan beban lan struktur bushing pin locating kanggo gantian sing kerep antarane tray area gedhe lan grippers kompak. Iki nyuda abrasi permukaan datum ing kahanan beban eksentrik lan beban konsentrasi sing ganti. Diverifikasi dening proyek lapangan: luwih saka 1 yuta siklus docking stabil ing produksi siklik 24 jam sing dirating.
2. ≤±0,008 mm akurasi posisi ulang kanggo konsistensi perakitan
Ngadopsi presisi dhuwur alloy bantalan-lengan lan grinding-rampung locating-pin. Sawise pertukaran tray-gripper, koordinat program robot ora mbutuhake kalibrasi ulang skala gedhe, kanthi drastis nyuda beban kerja debugging insinyur ing situs. Kritis kanggo skenario tliti dhuwur kayata tumpukan sel baterei energi anyar lan perakitan komponen 3C.
3. Desain dual-safety: mechanical self-interlock + electrical lock-status feedback
Interlock mekanik pasif nahan status ngunci nalika mundhut pasokan udara sing ora disengaja kanggo ngindhari pemisahan alat sing dadakan. Robot-controller mung bisa nglakokake gerakan sawise nampa sinyal umpan balik listrik "dikunci". Mekanisme dual-safety sing disertifikasi CE iki ngilangi bebaya safety utama kanggo bengkel tanpa awak.
4. Arsitèktur bagian nganggo modular kanggo pangopènan sing murah
Komponen konsumsi utama kalebu lengen locating-pin lan sealing-rings nganggo desain modular pamisah. Pangguna bisa ngganti mung lokal nganggo-bagean tanpa dismounting master-base utama saka robot-flange. Nyepetake peralatan-downtime lan nyuda biaya pangopènan jangka panjang. Kit spare-part bisa diwenehake bebarengan karo kutipan unit utama.
5. Matriks beban berperingkat amba & kompatibilitas merek multi-robot
Simpenan-produk dirating-beban isine 3 kg-120 kg. Dimensi flange pemasangan mengikuti standar industri robot mainstream, kompatibel karo merek robot ABB, FANUC, KUKA, YASKAWA lan domestik Cina. Ndhukung sambungan karo vakum-trays, mechanical-grippers, pneumatic-rahang lan end-effectors liyane. modifikasi flange, load-rating utawa sealing-struktur sing dirancang khusus kasedhiya kanggo syarat khusus.
6. Manufaktur lengkap & layanan dukungan teknik lengkap
Proses inti kalebu screening bahan mentah, perawatan panas, mesin presisi lan uji siklik produk rampung rampung ing pabrik JWGRIP, ora ana outsourcing proses inti. Tim teknik nyedhiyakake gambar 2D / 3D, manual instalasi lan saran setelan parameter kanggo pangguna pungkasan.
Skenario Aplikasi Multi-Industri
1. Baterei Anyar-Energi & Jalur Majelis Modul Panyimpenan Energi
Ing bengkel modul baterei lithium-ion, siji robot kudu gantian antarane tray nyedhot vakum kanggo transportasi modul lan gripper mekanik kanggo tugas-tugas pengetatan. Kopling JWGRIP nyadari alat-swap otomatis tanpa awak. Durasi pangowahan alat mudhun saka manual 15 menit nganti otomatis 3 detik, kanthi cepet ngethok downtime produksi sing disebabake dening panggantos alat. Akeh manufaktur peralatan panyimpenan energi ing China Kidul wis nggunakake solusi iki.
2. 3C-Electronic-Product Assembly Lines Production
Kanggo stasiun perakitan komponen ponsel lan notebook-shell, kopling kelas ringan (3-10 kg) dioperasikake karo tray bahan ukuran cilik lan grip pneumatik miniatur. Docking presisi dhuwur ngindhari panyimpangan perakitan sing disebabake dening owah-owahan alat, ndhukung perakitan komponen elektronik presisi kanthi kacepetan dhuwur.
3. Bengkel Majelis Otomatis Komponen Otomotif
Produksi bagean otomatis mbutuhake robot kanggo nangani loro tray bahan akeh lan grippers clamping posisi. Kopling medium-to-heavy-loading (25-120 kg) nindakake tugas tukar alat sing kerep.
4. Stasiun Sortasi Otomatis Logistik Cerdas
Ing bengkel ngurutake bahan otomatis, robot gantian antarane tray transportasi kabeh kothak lan picking-gripper siji-potong. Siji robot nyadari operasi multi-fungsi, ngedhunake total investasi sistem sorting otomatis.
Alur Kerja Produksi & Kerangka Kontrol Kualitas
JWGRIP ngetrapake sistem manajemen mutu ISO 9001:2015 ing kabeh rantai produksi. Peralatan ing omah kalebu pusat mesin CNC, tungku perawatan panas suhu dhuwur, mesin penggiling presisi, instrumen inspeksi metalografi, bangku uji beban siklus lengkap lan fasilitas uji semprotan uyah. Kabeh mesin inti-komponen wis rampung internal tinimbang sumber rampung outsourcing-bagean.
Alur kerja produksi lengkap:
1. Pemeriksaan mlebu bahan mentah: Bahan bar baja paduan nampa analisis komposisi kimia lan uji kekerasan; non-conforming mentahan-bahan njaluk ditolak sadurunge ngetik produksi.
2. Mesin kasar CNC & mesin finish: Mbentuk awak utama, omah pin lokasi lan komponen untu kunci liwat peralatan CNC kanthi tliti dhuwur.
3. Pengolahan panas vakum & pengerasan permukaan: Komponen bantalan beban utama ngliwati quenching-and-tempering kanggo nganyarke kekerasan lan kinerja anti-nyandhang.
4. Proses nggiling presisi: Permukaan datum kritis lan bolongan pin lokasi nampa penggilingan sing apik kanggo nyukupi syarat toleransi dimensi lan kekasaran permukaan sing ketat.
5. Komponèn perakitan & pneumatic-circuit commissioning: Ngrakit kunci-untu, sealing-elemen lan sensor-unit; nglakokake tes kedap udara sirkuit-gas internal.
6. Full-function cyclic-load testing: Saben kopling rampung mlaku ewonan-kali ngunci-unlocking cyclic-simulasi ing kondisi dirating-load; verifikasi akurasi posisi baleni, kenceng udara lan linuwih sinyal; unit non-qualified bali kanggo rework.
7. Pemeriksaan pungkasan & tandha laser: Priksa dimensi, pemeriksaan penampilan, tandha sertifikasi; produk qualified mlebu gudang rampung-barang kanggo stocking.
Pandhuan Pangopènan
1. Pemeriksaan visual saben dina: Sadurunge saben shift produksi, priksa kanthi visual permukaan datum, area kerja kunci lan cincin penyegel kanggo keripik, rereget utawa karusakan akibat mekanis. Mbusak rereged manca kanthi udara kompres garing.
2. Pemicu pangopènan basis count-siklik: Ing produksi terus-terusan 24-jam, mriksa locating-pin lengen lan sealing-ring saben 300.000 siklus docking. Resik permukaan datum lan aplikasi pelumas anti-wear. Ganti bagean sing bisa digunakake yen katon goresan utawa katon. Shorten interval pangopènan kanggo lingkungan workshop heavy-bledug.
3. Ora-operasional pangeling: Larang aplikasi over-rated-load. Larang tabrakan kekerasan antarane master-base lan slave-adapter. Aja mbongkar rakitan mechanical-lock-tooth internal tanpa tuntunan profesional-teknis.
4. Panyimpenan nganggur jangka panjang: Resik unit kopling kabeh, aplikasi pelumas anti-karat ing permukaan datum lan permukaan waos kunci; nyimpen ing lemari garing-bukti bledug.
Sawise-Dodolan
1. Pandhuan teknis online jarak jauh sing kalebu instalasi, komisioning lan ngatasi masalah kesalahan ing situs.
2. Dokumentasi pangopènan operasi lengkap sing diwenehake kanggo saben pesenan tuku.
3. Konsultasi teknis tingkat teknik kanggo proyek khusus OEM: modifikasi dimensi flange, upgrade struktur sealing, adaptasi rating beban khusus lsp.
4. Layanan teknis sing dibayar ing situs sing kasedhiya kanggo pesenan adhedhasar proyek volume gedhe.
5. Pasokan sparepart independen kanggo lengen locating-pin, sealing-rings lan komponen sing bisa dipakai liyane, ndhukung panggantos lapangan dening teknisi sisih pelanggan.
6. Katerangan garansi:Babar pisan 2 taun kanggo komponen struktural utama sing ora bisa dikonsumsi ing kahanan instalasi sing bener lan kahanan kerja sing dirating. Suku cadang sing bisa dikonsumsi (dering-segel, lengen-pin-sleeves) ora kalebu saka ruang garansi gratis. Kerusakan sing disebabake dening pemasangan sing ora bener, operasi kakehan, tabrakan gawean manungsa utawa korosi kimia sing ngluwihi spesifikasi ora dijamin karo garansi.
Referensi Pengadaan & Evaluasi Proyek
Nilai inti saka JWGRIP Robot Quick Change Gripper Tray Coupling: tujuan-optimized mixed-tray-gripper alternating-load-bearing-structure, ≤±0,008 mm repeat-positioning-accuracy, mechanical-interlock + electrical-signal dual-safety-mechanism, modular-replaceable wearing-parts-eng. Ngrampungake bottlenecks stasiun otomatisasi utama: downtime owah-owahan alat manual sing dawa, panyimpangan posisi sing disebabake dening manungsa, safety-beboyo saka intervensi manual, akselerasi datum-nyandhang ing ganti-eksentrik-lan-konsentrasi-muatan, kunci-kaamanan-proteksi sing ora lengkap.
Pangeling-eling evaluasi proyek:
1. Konfirmasi ukuran robot-flange sing nyata lan beban-beban sing dibutuhake (pikirake beban-dampak dinamis, ora mung bobot statis efek akhir). Cadangan safety-margin nyukupi.
2. Njlentrehake obyek-swap-alat: daftarake jumlah grippers lan tray sing kudu dilengkapi adaptor slave-side tool.
3. Verifikasi kualitas sumber udara kompres lan stabilitas tekanan; nyaranake kombinasi tekanan-regulator filter udara yen tekanan fluktuasi banget.
4. Konfirmasi kondisi sumber daya robot-PLC IO kanggo panrima sinyal status kunci. JWGRIP nyedhiyakake dokumentasi antarmuka listrik gratis.
5. Versi stok standar nyadari pangiriman cepet; nganggo layanan rekayasa khusus OEM kanggo syarat khusus-flange, khusus-sealing-kelas utawa khusus-load-rating.
FAQ
Q1: Apa kopling iki bisa ngrampungake alat-swap kanthi otomatis tanpa karya manual?
ya wis. Robot Quick Change Gripper Tray Coupling nampa sinyal kontrol pneumatik saka sistem robot lan kanthi otomatis rampung ngunci / mbukak kunci. Logika tool-swap bisa digabungake ing program robot. Elinga yen sampeyan kudu ngatur alat-panyimpenan-rak cocog kanggo nyekeli grippers meneng lan trays.
Q2: Apa recalibration koordinat dibutuhake saben wektu sawise ngganti tray lan gripper?
Kopling iki entuk ≤ ± 0,008 mm akurasi posisi-baleni ing kahanan instalasi sing bener. Kalibrasi ulang koordinat skala gedhe ora perlu; suntingan fine-tuning ditrima sak pisanan-wektu commissioning.
Q3: Apa bisa adaptasi karo ukuran robot-flange khusus sing ora standar?
Versi standar saham cocog karo spesifikasi robot-flange utama. Kanggo syarat non-standar-flange, ngirim drawing sadurunge seko pesenan; OEM custom-machining saka soyo tambah-antarmuka dimensi bisa temen maujud.
Q4: Apa sing kedadeyan yen pasokan udara sing dikompresi dipotong sajrone gerakan robot?
Dibangun ing mechanical-self-interlock-structure tetep kunci-untu melu sanajan tanpa tekanan udara, nyegah kacilakan alat-nempel. Tumindak mbukak kunci mung bisa kedadeyan nalika sinyal mbukak kunci lan tekanan udara sing bener.
Q5: Apa item pangopènan kunci kanggo produksi terus-terusan-siklik sing dawa?
Karya utama: permukaan datum sing resik lan area kunci; mriksa sealing-rings lan locating-pin-sleeves dening cyclic-count; replenish grease anti nyandhang; ngganti consumable-parts sapisan ketok-nyandhang katon. Shorten siklus pangopènan kanggo bengkel dhuwur-bledug.
Kategori sing gegandhengan
Kirim Pitakonan
Info kontak
-
alamat
44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong Province, China
-
Telp
-
Email
Sugeng rawuh kanggo ngirim pitakon menyang JWGRIP. Tim teknis lan dodolan profesional bakal menehi pilihan peralatan gratis, desain solusi sing disesuaikan lan kutipan akurat.
Rekomendasi News